


상품상세설명
믿을 수 있는 팰콘샵, 6가지 안심 약속

| ||||||


제품 구성품 1 : [HOLYBRO] 픽스호크 6C Pixhawk 6C (알루미늄 케이스) Standard Set

Pixhawk 6C의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm Cortex-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다. FMUv6C 개방형 표준에는 IMU 중복성을 가지면서 비용 효율적으로 설계된 고성능, 저잡음 IMU가 내장되어 있습니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
Pixhawk 6C는 기업 연구소, 신생 기업, 학계(연구, 교수, 학생) 및 상업용 응용 프로그램의 개발자에게 적합합니다.
주요 디자인 포인트
- 최대 480MHz의 클럭 속도를 제공하는 고성능 H7 프로세서
- 로우 프로파일 폼 팩터를 사용한 새로운 비용 효율적인 디자인
- Bosch? & InvenSense?의 중복 관성 측정 장치(IMU)
- 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 통합 진동 절연 시스템
- IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.
포함:
- Pixhawk 6C 비행 컨트롤러 모듈
기술 정보는 https://docs.holybro.com/ 을 방문 하십시오.
지원되는 펌웨어에 대한 최신 정보입니다.
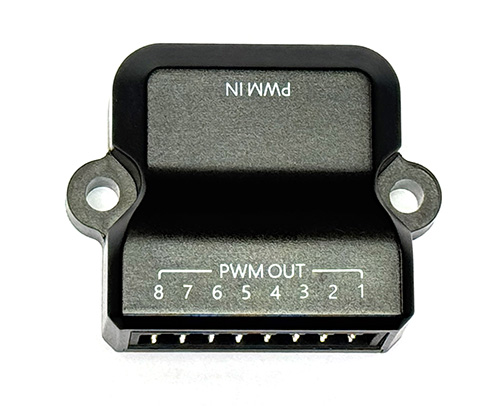
PWM 보드가 신형으로 변경되었습니다.

The Pixhawk? 6C is the latest update to the successful family of Pixhawk? flight controllers, based on the Pixhawk? FMUv6C Open Standard and Connector Standard. It comes with PX4 Autopilot? pre-installed. Inside the Pixhawk? 6C, you can find an STMicroelectronics? based STM32H743, paired with sensor technology from Bosch? & InvenSense?, giving you flexibility and reliability for controlling any autonomous vehicle, suitable for both academic and commercial applications.
The Pixhawk? 6C's H7 microcontroller contain the Arm? Cortex?-M7 core running up to 480 MHz, has 2MB flash memory and 1MB RAM. Thanks to the updated processing power, developers can be more productive and efficient with their development work, allowing for complex algorithms and models. The FMUv6C open standard includes high-performance, low-noise IMUs on board, designed to be cost effective while having IMU redundancy. A vibration isolation System to filter out high-frequency vibration and reduce noise to ensure accurate readings, allowing vehicles to reach better overall flight performances. The Pixhawk? 6C is perfect for developers at corporate research labs, startups, academics (research, professors, students), and commercial application.
Key Design Points:
- High performance H7 Processor with clock speed up to 480 MHz
- New cost-effective design with low-profile form factor
- Redundant inertial measurement unit (IMU) from Bosch? & InvenSense?
- Newly designed integrated vibration isolation system to filter out high frequency vibration and reduce noise to ensure accurate readings
- IMUs are temperature-controlled by onboard heating resistors, allowing optimum working temperature of IMUs
- Hardware switchable 3.3V or 5V PWM signal mode (requires opening the casing)
Note:
- M10 GPS Requires PX4 1.14 & ArduPilot 4.3 or newer.
- Power module comparison chart

Specification
Processors & Sensors
- FMU Processor: STM32H743
- 32 Bit Arm? Cortex?-M7, 480MHz, 2MB memory, 1MB SRAM
- IO Processor: STM32F103
- 32 Bit Arm? Cortex?-M3, 72MHz, 64KB SRAM
- On-board sensors
- Accel/Gyro: ICM-42688-P
- Accel/Gyro: BMI055
- Mag: IST8310
- Barometer: MS5611
Electrical data
- Voltage Ratings:
- Max input voltage: 6V
- USB Power Input: 4.75~5.25V
- Servo Rail Input: 0~36V
- Current Ratings:
- Telem1 Max output current limiter: 1.5A
- All other port combined output current limiter: 1.5A
- Operating Temperature: -25-85°C
Mechanical data
- Dimensions: 84.8 * 44 * 12.4 mm
- Weight (Aluminum Case) : 59.3g
- Weight (Plastic Case) : 34.6g
For other technical Information, please visit https://docs.holybro.com/.
Latest info on Supported Firmware.
SKU 11054/11055 Includes:
- Pixhawk 6C Flight Controller (Plastic or Aluminum)
- Cable Set
제품 구성품 2 : [Holybro] Power Module 2-12s LiPo (PM02 V3)

[Holybro] Power Module 2-12S Lipo (PM02 V3)- 픽스호크 파워모듈
이번 입고분부터 기판 각인이 V3.0에서 V3.3으로 각인이 변경되었으며, Holybro 로고가 빠졌습니다.
* 성능, 규격은 동일합니다.
Features:
PCB Current: total 120A outputs (MAX)
UBEC input voltage : 7~51v (2~12s LiPo)
Voltage and current measurement configured for 5V ADC
Switching regulator outputs 5.2V and 3A max
6-pos Molex cable plugs directly to APM/Pix32's 'PM' connector
6-pos GH cable plugs directly to Pixhawk4/Pixhawk4 mini 'PM' connector

PM02 is a simple way of providing your APM and Pix32 with clean power from a LiPo battery as well as current consumption and battery voltage measurements, all through a 6-pos cable. The on-board switching regulator outputs 5.2V and a maximum of 3A from up to a 12S LiPo battery. The Power Module comes completely assembled with XT60 connectors, and wrapped in shrink tubing for protection.

The Power Module is designed to power APM,Pix32, a RC receiver and APM accessories (GPS, radio). It is not designed to power servos. Use your aircraft's own ESC/BEC for that.
The GH terminal is also compatible with both Pix32,Pixhawk4,Pixhawk4 mini and Durandal.
Package Includes:
Power Module with XT60 Connectors Board
Molex 6 Position Connector 15 cm
GH 6 Position Connector 15 cm
Manual:
Holybro Power Module(PM02 V3) Manual


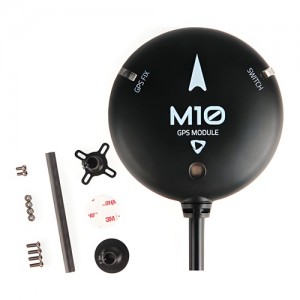
제품 구성품 3 : [HOLYBRO] 홀리브로 픽스호크 M10 GPS
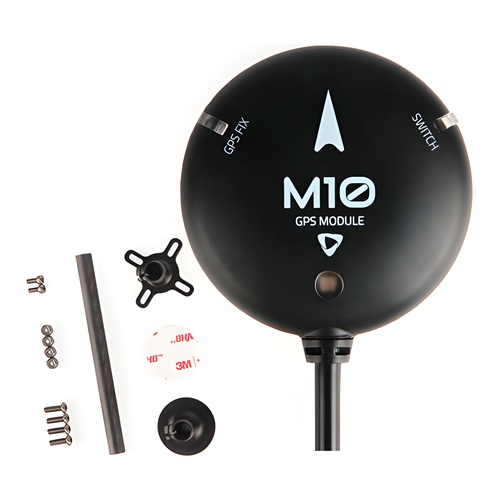
2025년 10월 이후 입고분부터 상단에 로고 및 제품명이 빠졌습니다.
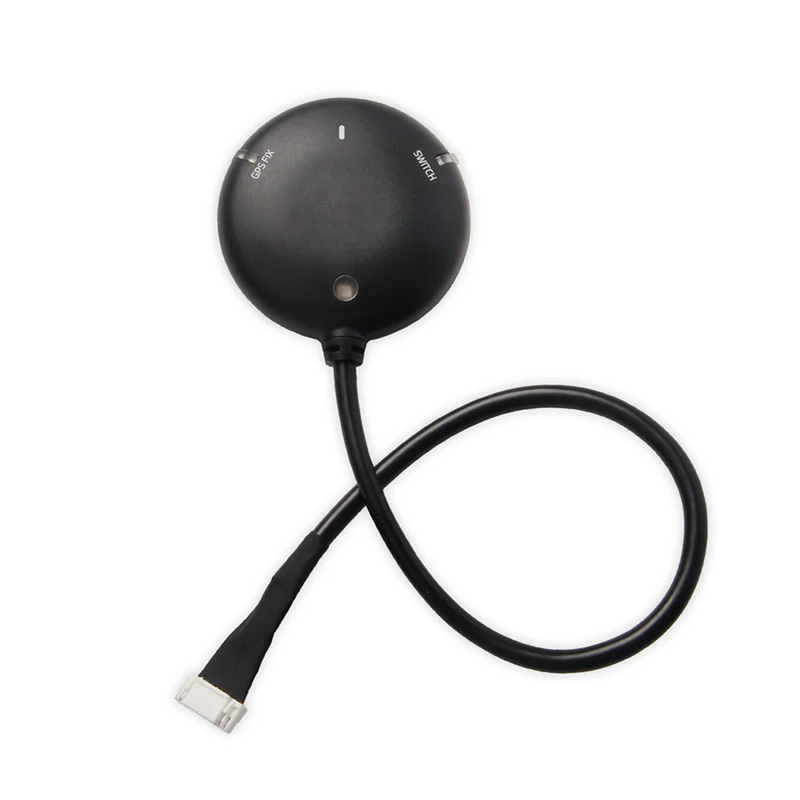
유블럭스 M10 GNSS 플랫폼
2024년 3/11 이후 생산된 제품의 경우, 상태 LED 드라이버 모델이 NCP5623 에서 IS31FL3195 로 변경되었습니다 . 이 새로운 LED는 PX4 1.14 및 Ardupilot 4.4.0 이상 에서 지원됩니다 .
Ardupilot 버전 4.4.0~4.4.3의 경우 NTF_LED_TYPES 매개변수로 이동하여 IS31FL3195 외부 및 IS31FL3195 내부를 활성화해야 합니다 .
자세한 내용은 다음의 Holybro 문서를 참고하십시오 : https://docs.holybro.com/gps-and-rtk-system/gps-led-and-buzzer/status-led-changes
웨어러블 및 산업용 애플리케이션의 요구 사항에 맞춰 설계된 u-blox M10 플랫폼은 정확성과 가용성을 저하시키지 않으면서 초소형 폼 팩터로 초저전력 포지셔닝을 제공합니다. 연속 추적 모드에서 15mW 미만의 전력 소비와 위치 수정에 필요한 시간을 단축하는 높은 RF 감도를 갖춘 u-blox M10 플랫폼은 소형 배터리 구동 애플리케이션에 이상적입니다. 이 플랫폼은 고급 재밍, 스푸핑, RF 간섭 완화 기능은 물론 약한 신호 환경이나 소형 안테나와 함께 사용할 때 성능을 높이는 Super-S 기술을 갖추고 있어 컴팩트한 제품 설계에 이상적입니다. "보호 수준"은 애플리케이션이 고려해야 하는 실시간 최대 위치 오류에 대해 95% 신뢰도를 제공합니다.
u-blox M8과 비교하여 더 나은 점은 무엇입니까?
- 35% 더 작은 칩 크기
- 5배 적은 전력 소비
- GNSS 3개에서 4개로 가용성 증가
- 더 빠른 시작을 위해 최대 3dB 더 높은 수신기 감도
- 약한 신호와 작은 안테나로 정확도 25% 향상
- 실제 위치 오류에 대한 95% 신뢰도
M10 GPS는 여러 GNSS 시스템을 수신하고 추적할 수 있는 동시 GNSS 수신기인 u-blox M10 시리즈로 구동되는 다중 별자리 GNSS를 사용합니다. 다중 대역 RF 프런트엔드 아키텍처 덕분에 GPS, Galileo, GLONASS 및 BeiDou 등 4개의 주요 GNSS 별자리를 모두 동시에 수신할 수 있습니다.
또한 IST8310 나침반, 삼색 LED 표시기, 버저 및 안전 스위치가 함께 제공됩니다. 다양한 목적에 맞는 3가지 커넥터 옵션이 있습니다. 이 모듈은 115200 5Hz의 전송 속도로 배송됩니다.
고이득 25 x 25 mm 패치 안테나는 탁월한 성능을 제공하며 무지향성 안테나 방사 패턴은 장치 설치 유연성을 높여줍니다. 세라믹 패치 안테나를 위한 능동 회로와 웜 스타트를 위한 충전식 백업 배터리가 특징입니다.
M10 GPS에 대한 펌웨어 지원:
- PX4 1.14, ArduPilot 4.3, INAV 5.0.0, Betaflight 4.3.0 이상이 필요합니다.
- 2023년 9월 7일 현재 PX4는 1.14 RC1(출시 후보)을 출시했습니다. 확인해주십시오
- 이 링크 최신 릴리스 세부정보를 확인하세요. RC 릴리스를 플래시하는 방법에 대한 자세한 내용을 확인할 수 있습니다. 여기.
특징
- 최신 Ublox 10세대 GNSS
- 빠르고 정확한 포지셔닝
- 고이득 25*25*4mm 안테나
- IST8310 나침반
- 내부부저, 안전스위치
- 매우 밝은 UI RGB LED
사양 비교 (M10 vs M9N)
| 홀리브로 M10 GPS | 홀리브로 M9N GPS | |
| GNSS 수신기 | 유블록스 M10 | 유블록스 M9N |
| 동시 GNSS 수 | 최대 4개의 GNSS | 최대 4개의 GNSS |
| 베이더우 | 베이더우 | |
| 갈릴레오 | 갈릴레오 | |
| 글로나스 | 글로나스 | |
| GPS | GPS | |
| QZSS | QZSS | |
| 주파수 대역 | GPS L1 | GPS L1 |
| 갈릴레오 E1 | 갈릴레오 E1 | |
| 글로나스 L1 | 글로나스 L1 | |
| 베이더우 B1 | 베이더우 B1 | |
| SBAS L1 | SBAS L1 | |
| QZSS L1 | QZSS L1 | |
| 나침반 | IST8310 | IST8310 |
| 출력 프로토콜 | UBX (유블럭스) | UBX (유블럭스) |
| NMEA | NMEA | |
| 정확성 | 2.0m CEP | 150만 CEP |
| 탐색 업데이트 속도 | 최대 25Hz(단일 GNSS), | 최대 25Hz(4개의 동시 GNSS) |
| 최대 10Hz(동시 GNSS 4개) | ||
| GNSS 증강 시스템 | EGNOS, GAGAN, MSAS 및 WAAS | EGNOS, GAGAN, MSAS 및 WAAS |
| QZSS: L1S | QZSS: L1S | |
| 기본 전송 속도 | 115200 | 115200 |
| 입력 전압 | 4.7-5.2V | 4.7-5.2V |
| 포트 유형 | JST-GH-10P | JST-GH-10P |
| 안테나 | 25 x 25 x 4 mm 세라믹 패치 안테나 | 25 x 25 x 4 mm 세라믹 패치 안테나 |
| 전력 소비 | 5V에서 200mA 미만 | 5V에서 200mA 미만 |
| 작동 온도 | -40~80C | -40~80C |
| 치수 | Φ50x14.4mm | Φ50x14.4mm |
| 무게 | 32g | 32g |
| 케이블 길이 | 26cm (42cm 케이블 별도구매) | 26cm (42cm 케이블 별도구매) |
| 다른 | 3색 LED | 3색 LED |
| 온보드 부저 | 온보드 부저 | |
| 안전 스위치 | 안전 스위치 | |
| LNA MAX2659ELT+ RF 증폭기 | LNA MAX2659ELT+ RF 증폭기 | |
| 충전식 파라 용량 | 충전식 파라 용량 | |
| 저잡음 3.3V 레귤레이터 | 저잡음 3.3V 레귤레이터 |
참고: Ardupilot 사용자의 경우 어떤 이유로든 일반적인 나침반 교정 "나침반 댄스"를 수행할 수 없는 경우 올바른 나침반 방향을 위해 매개변수 COMPASS_ORIENT=6(Yaw270)을 설정하십시오.
SKU12040 - Holybro M10 GPS(JST GHR1.25mm 10핀 케이블):
- 이 옵션은 가장 일반적이며 Pixhawk 표준 비행 컨트롤러 10핀 "GPS 모듈" 또는 "GPS1" 입력 포트에 사용할 수 있는 커넥터에 사용됩니다.
참조 링크:
패키지 포함:
- 1x M10 GPS 모듈
- 1x 고정 탄소 섬유 GPS 마운트