
[MicoAir] MicoVIO 시각·관성 오도메트리 VIO 모듈 (GPS 없이 포지셔닝) 최대 고도 30M
Visual-Inertial Odometry, 12M ToF, Ardupilot, PX4

판매가격165,000 원회원 가입시 추가 할인
적립금1,650 원
물류창고
E
재고
물류창고 0개있음
상품번호QA94703※ 전화문의시 상품번호를 알려주세요
매진임박현재 잔여 수량이 0개 밖에 없습니다!

Email Us
상품상세설명
믿을 수 있는 팰콘샵, 6가지 안심 약속
99.9% 실재고
22년 전문가
확실한 기술지원
출고 전 촬영
실시간 배송알림
Since 2004
안내 : 설치·설정 방법의 원문과 최신 자료는 제조사 공식 매뉴얼 바로가기 를 참고해 주세요.
MicoAir Tech
MicoVIO 시각·관성 오도메트리 모듈
GPS 없이 호버링과 위치 유지를 · 카메라 + IMU + ToF 를 16 g 에 담았습니다
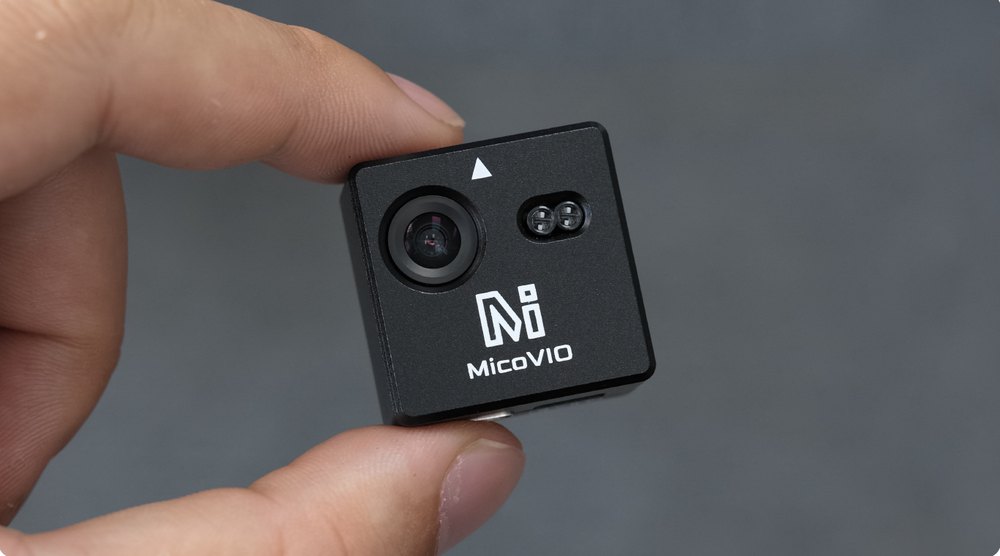
MicoVIO 는 카메라, IMU, ToF 거리 센서를 결합한 단안 시각·관성 오도메트리(VIO) 모듈입니다. GPS 신호가 없거나 약한 곳에서 상대 위치, 속도, 자세를 실시간으로 비행 컨트롤러에 전달해 호버링, 위치 유지, 자율 항법을 돕습니다. ArduPilot 과 PX4 를 지원합니다.
궤적 오차¹
1%
일반값
VIO 갱신율
50Hz
보통 45~70 Hz
추적 속도
10m/s
지상 2 m, 일반적 최대
최대 작동 높이
30m
환경에 따라 다름
ToF 거리 측정
12m
강한 햇빛 약 8 m
무게
16g
29.5×29.5×15 mm
VIO 가 뭔가요?
시각 + 관성으로 3차원 위치를 추정합니다
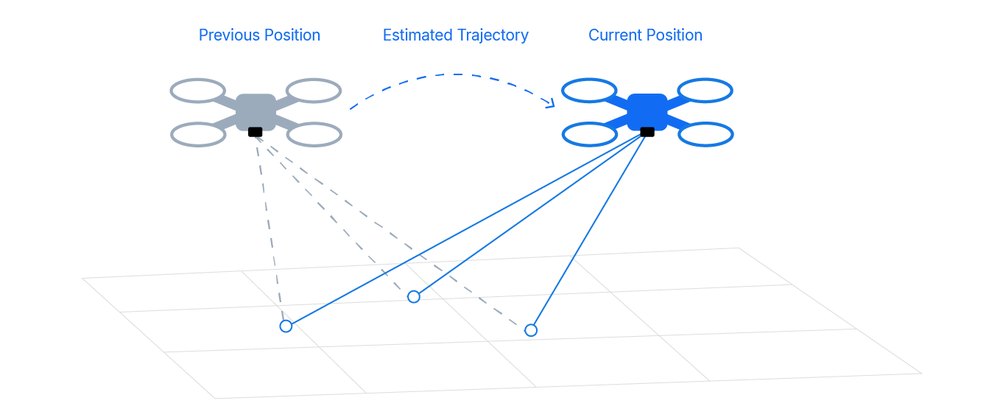
연속된 영상에서 지면의 시각적 특징점을 추적하고, 여기에 IMU 의 가속도·각속도 측정값을 합쳐 3차원 상대 위치, 속도, 자세를 추정하는 기술입니다.
옵티컬 플로우 센서와 무엇이 다른가요?
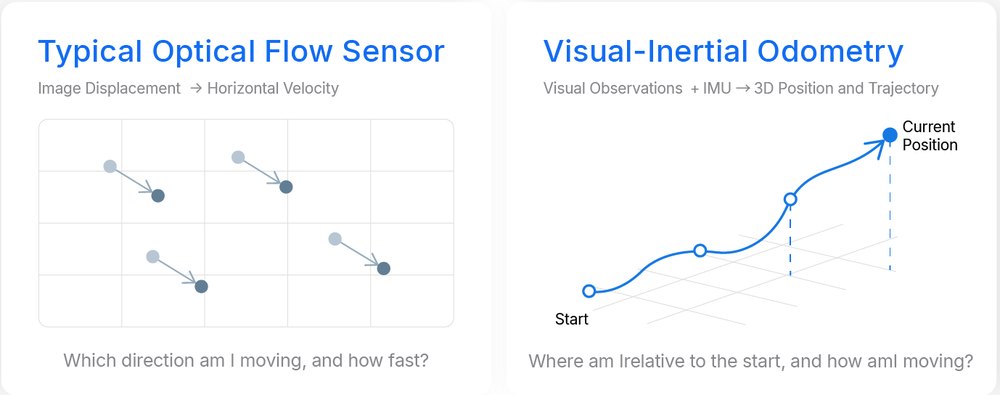
옵티컬 플로우
주로 수평 이동 정보(픽셀 속도)를 제공해 호버링을 보조합니다.
"어느 방향으로, 얼마나 빠르게 움직이고 있는가"
"어느 방향으로, 얼마나 빠르게 움직이고 있는가"
VIO (MicoVIO)
시각 관측과 관성 측정을 융합해 3차원 위치와 속도를 계속 추정합니다.
"출발점 기준으로 지금 어디에 있고, 어떻게 움직이고 있는가"
"출발점 기준으로 지금 어디에 있고, 어떻게 움직이고 있는가"
주요 특징
작은 크기, 완전한 기능
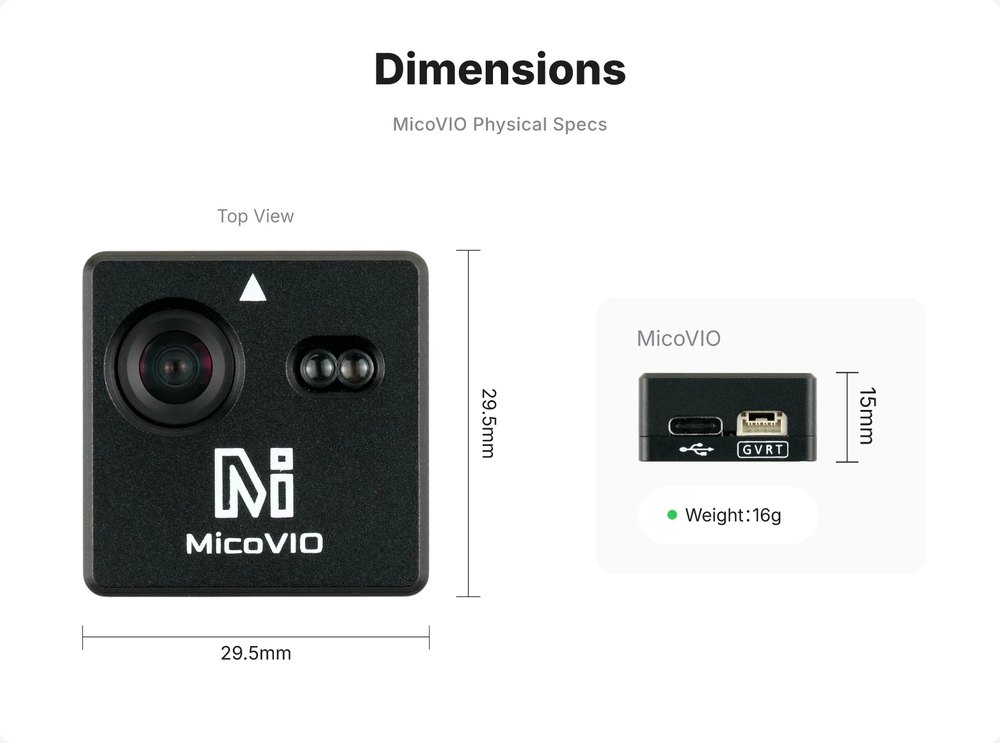
29.5 × 29.5 × 15 mm, 약 16 g 모듈 하나에 시각 기반 위치 추정 기능을 모두 넣어 다양한 크기의 기체에 쉽게 얹을 수 있습니다.
저조도에 강한 카메라
대형 글로벌 셔터 이미지 센서와 넓은 다이내믹 레인지, 대구경 광각 렌즈를 사용합니다. 1 lux 이상에서 동작하며, 보조 조명을 쓰면 터널이나 광산처럼 완전히 어두운 곳에서도 사용할 수 있습니다.
견고한 추적
큰 조명 변화, 강한 충격, 빠른 자세 변화에서도 추정값이 발산하지 않도록 설계되었습니다. 요 회전 중에도 IMU 기반 예측과 회전 보상으로 추적을 유지합니다.
로컬 루프 폐쇄
이전에 본 영상과 다시 매칭해 누적 드리프트를 억제합니다. 기본으로 켜져 있으며 동적 비행 성능에 영향을 주지 않고 호버링과 위치 유지 정확도를 높입니다.
정확한 궤적 추정
일반 궤적 추정 오차는 1% 입니다. 비행 컨트롤러 펌웨어가 지원하면 GPS 없이 자동 복귀(RTL)도 구현할 수 있습니다.
12 m ToF 거리 센서 내장
0.02~12 m 를 43 Hz 로 측정해 고도 유지와 착륙을 돕습니다. 별도의 거리 센서를 달지 않아도 됩니다.
실외 궤적 테스트
RTK 기준 궤적(점선)과 MicoVIO 추정 궤적(실선) 비교 - 제조사 시험 결과
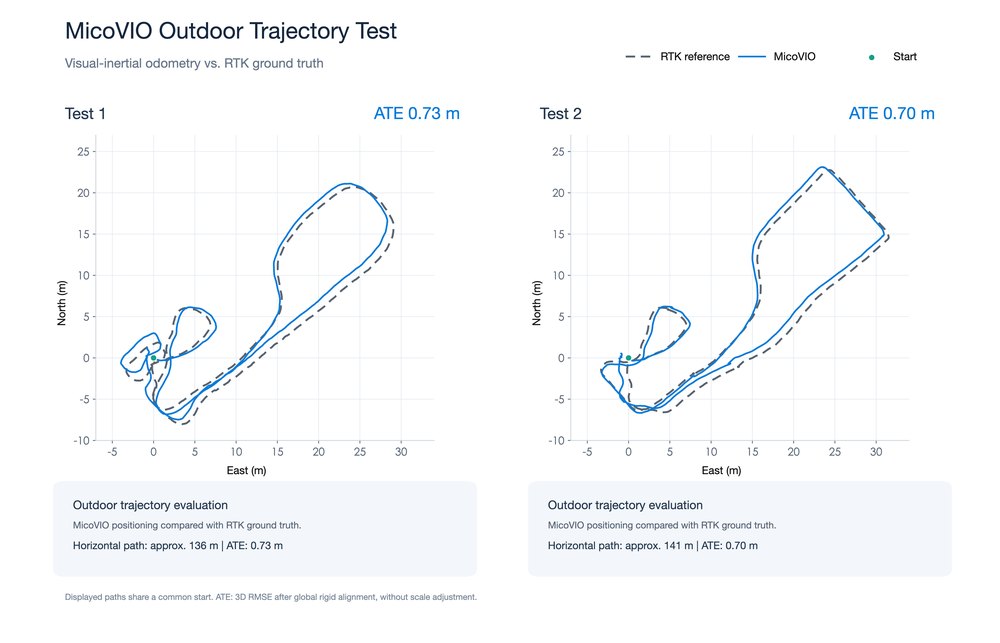
테스트 1 ATE
0.73m
수평 경로 약 136 m
테스트 2 ATE
0.70m
수평 경로 약 141 m
상세 사양
위치 추정 및 추적
| 위치 추정 방식 | 카메라와 IMU 의 시각·관성 융합, 내장 ToF 로 높이 정보 제공 |
|---|---|
| 출력 데이터 | 상대 위치, 3축 속도, 자세, 지면까지의 거리, 위치 추정 품질 정보 |
| 궤적 위치 추정 오차 | 1% (일반값)¹ |
| VIO 갱신율 | 일반값 50 Hz, 보통 45~70 Hz (장면의 시각적 특징에 따라 변동) |
| VIO 추적 속도 | 지상 2 m 에서 일반적으로 최대 10 m/s (높이, 조명, 표면 특징, 움직임에 따라 변동) |
| VIO 최대 작동 높이 | 30 m (시각적 특징, 조명, 지면 반사율에 따라 변동) |
| 초기화 최소 지면 간격 | 1 cm² |
| 최대 작동 기울기 | 60° |
| 최대 추적 각속도 | 300°/s |
| 로컬 루프 폐쇄 | 기본 활성화 |
| 시작 시간 | 전원 인가 후 데이터 출력까지 약 12초 |
영상 및 거리 측정
| 이미지 센서 | 글로벌 셔터, 넓은 다이내믹 레인지 |
|---|---|
| 렌즈 시야각(FOV) | 대각선 120° |
| 주변 조도 | 1 lux 초과 |
| IMU | 6축 (자이로 + 가속도) |
| ToF 측정 거리 | 0.02~12 m, 실내 또는 흐린 날 실외 최대 12 m, 강한 햇빛 아래 약 8 m³ |
| ToF 갱신율 | 43 Hz |
통신 및 펌웨어
| 출력 프로토콜 | MAVLink 2 |
|---|---|
| 메시지 | ODOMETRY (ID 331), DISTANCE_SENSOR (ID 132) |
| 통신 인터페이스 | 3.3 V LVTTL UART, 921600 bps, 8N1 |
| 커넥터 | GH1.25-4P |
| USB | USB Type-C (테스트 및 파라미터 설정용) |
| 지원 펌웨어 | ArduPilot 4.5.2 이상, PX4 |
전기 및 기구
| 공급 전압 | 5 V |
|---|---|
| 평균 작동 전류 | 약 200 mA |
| 일반 작동 전력 | 약 1 W |
| 크기 | 29.5 × 29.5 × 15 mm |
| 무게 | 16 g |
| 장착 | 카메라가 아래를 향하도록 지정된 방향으로 고정 |
¹ 3차원 절대 궤적 오차(ATE)의 RMSE 를 전체 기준 궤적 길이로 나눈 값입니다. 환경과 움직임에 따라 달라집니다.
² 초기화가 허용되는 최소 간격이며, 이 거리에서 ToF 측정이나 위치 추정의 정확도를 보장하지는 않습니다.
³ 실제 측정 성능은 주변광, 대상의 반사율, 입사각, 장착 조건에 따라 달라집니다.
² 초기화가 허용되는 최소 간격이며, 이 거리에서 ToF 측정이나 위치 추정의 정확도를 보장하지는 않습니다.
³ 실제 측정 성능은 주변광, 대상의 반사율, 입사각, 장착 조건에 따라 달라집니다.
핀 배열과 배선
비행 컨트롤러의 5 V UART 포트에 연결합니다
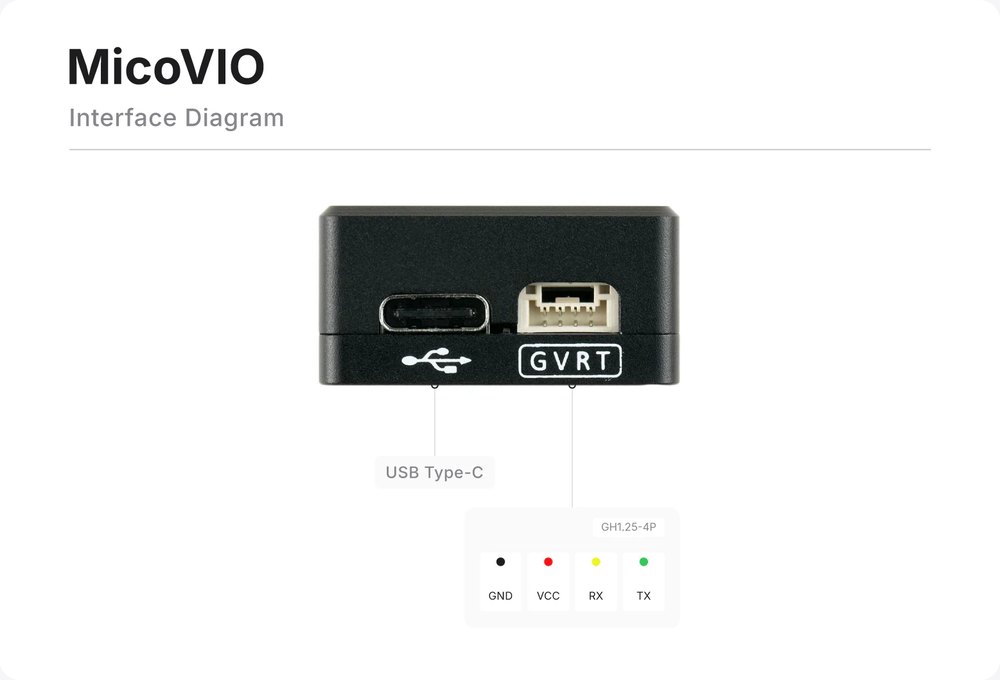
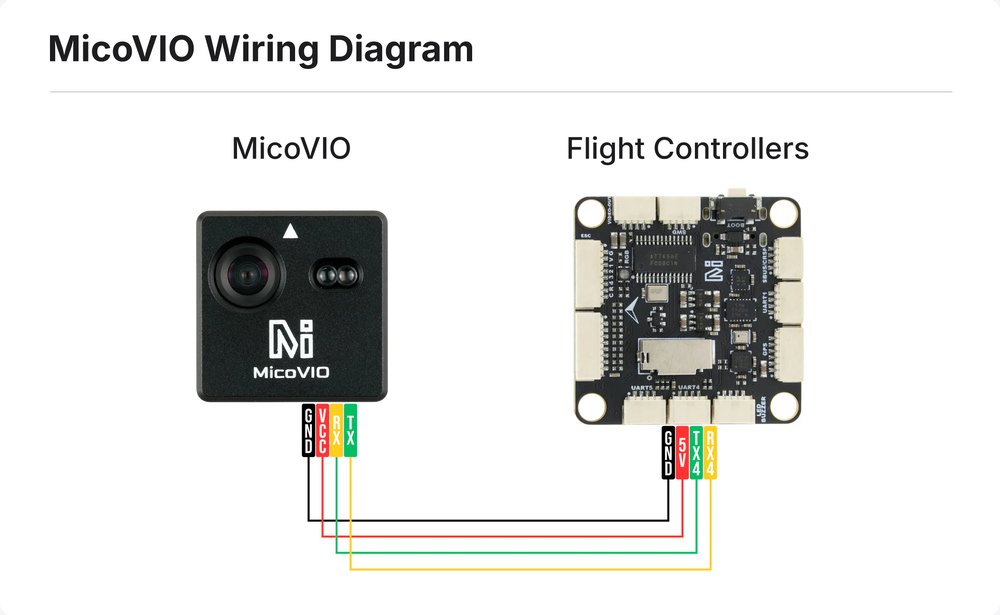
| GND | 비행 컨트롤러 GND |
|---|---|
| VCC | 비행 컨트롤러 5 V |
| RX | 비행 컨트롤러 TX |
| TX | 비행 컨트롤러 RX |
설치 방법
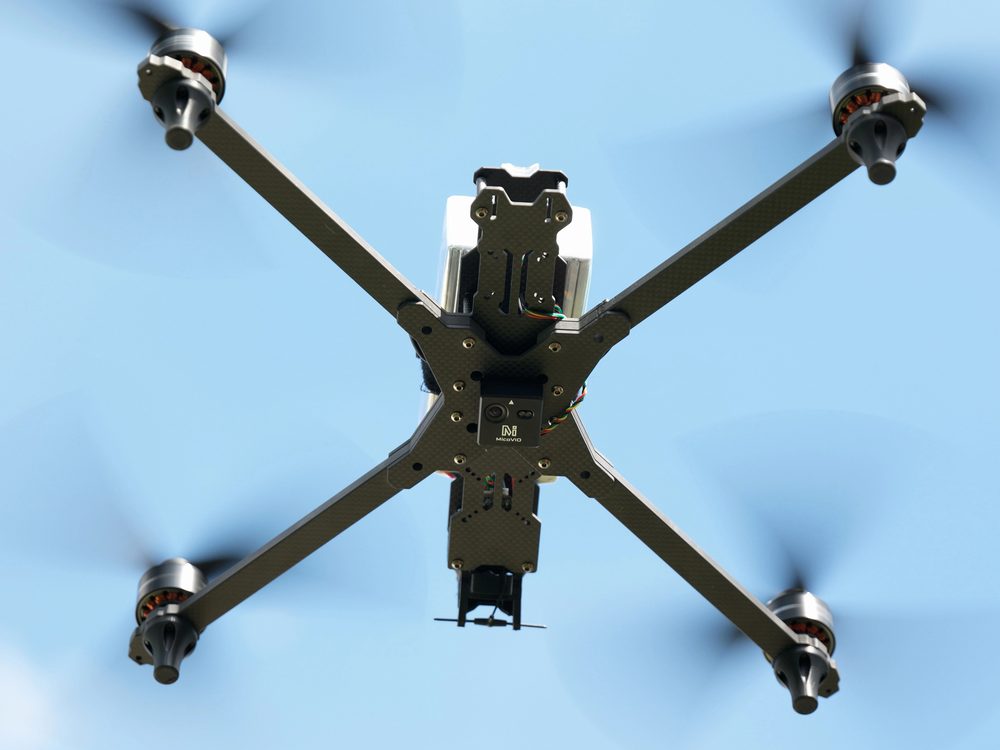
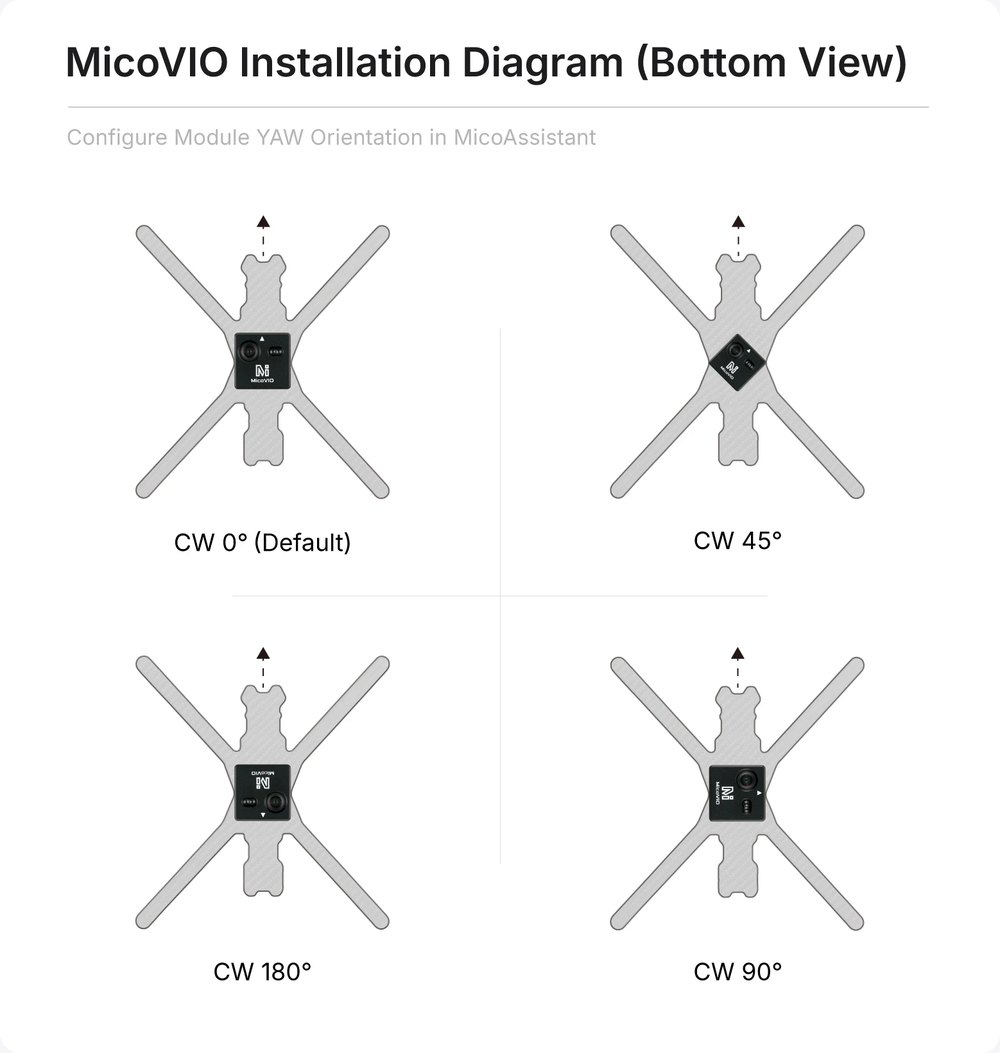
MicoVIO 는 아래를 향하는 설치만 지원하며 보통 기체 하부에 장착합니다. 모듈의 화살표는 기수 방향을 향해야 합니다. 다른 방향으로 달아야 한다면 MicoAssistant 에서 요(Yaw) 방향을 아래에서 본 기준으로 시계 방향 45° 간격으로 지정할 수 있습니다.
장착 위치 오프셋
모듈이 기체의 회전 중심에서 벗어나 있으면 꼭 설정하세요
오프셋이 잘못되었거나 빠지면 기동 중 드리프트가 생기거나, 제자리 회전 때 의도한 회전 중심 주위로 돌 수 있습니다. 실제로 잰 값을 m 단위로 입력합니다 (앞 +X, 오른쪽 +Y, 아래 +Z).
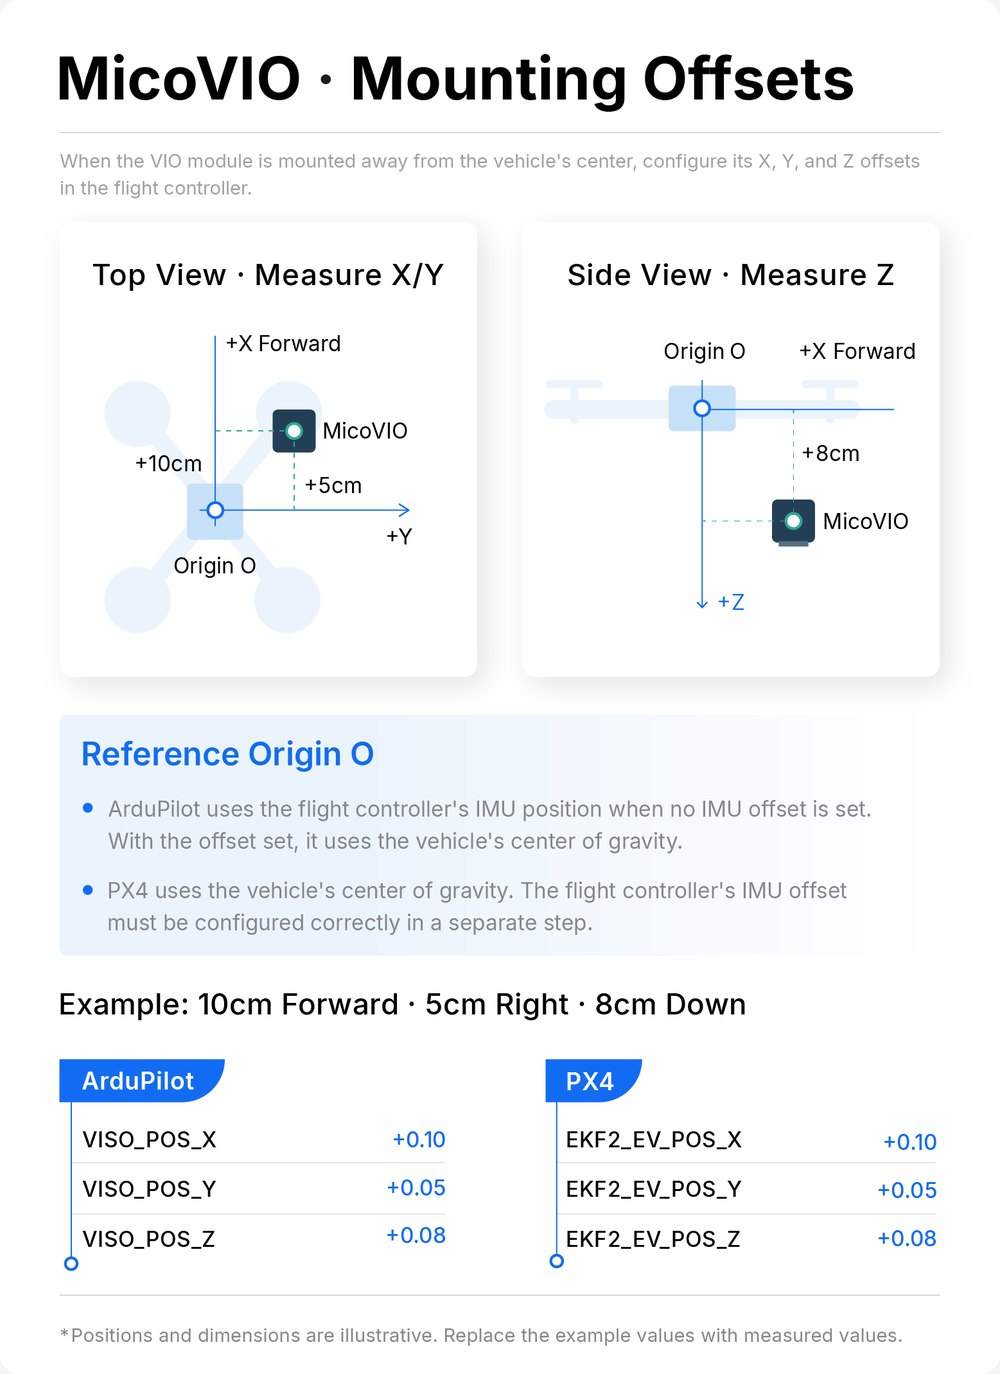
ArduPilot
VISO_POS_X / VISO_POS_Y / VISO_POS_Z
비행 컨트롤러의 IMU 오프셋을 넣지 않았으면 IMU 위치, 넣었으면 기체 무게 중심이 기준입니다.
비행 컨트롤러의 IMU 오프셋을 넣지 않았으면 IMU 위치, 넣었으면 기체 무게 중심이 기준입니다.
PX4
EKF2_EV_POS_X / EKF2_EV_POS_Y / EKF2_EV_POS_Z
기체 무게 중심이 기준이며, 비행 컨트롤러의 IMU 오프셋은 따로 정확히 설정해야 합니다.
기체 무게 중심이 기준이며, 비행 컨트롤러의 IMU 오프셋은 따로 정확히 설정해야 합니다.
테스트와 파라미터 설정
USB 로 PC 에 연결한 뒤 MicoAssistant 로 동작을 확인하고 파라미터를 설정합니다. 보통 드라이버 설치는 필요 없습니다. 비행 컨트롤러 설정은 MicoConfigurator 사용을 제조사가 권장하며, 아래 값을 직접 넣어도 됩니다. n 은 연결한 시리얼 포트 번호입니다.
ArduPilot (4.5.2 이상)
① 포트
| SERIALn_BAUD | 921 (921600 bps) |
| SERIALn_PROTOCOL | 2 |
| SERIALn_OPTIONS | 1024 (4.7 이전 버전) |
| MAVn_OPTIONS | 2 (4.7 이후 버전) |
② 비전 센서 (나머지는 기본값, 설정 후 재시작)
| VISO_TYPE | 3 |
| VISO_YAW_M_NSE | 0.1 |
③ 거리 센서 (4.7.0 이후 단위가 m 로 바뀌므로 주의)
| RNGFND1_TYPE | 10 (입력 후 재시작 또는 파라미터 새로고침) |
| RNGFND1_MAX_CM | 1200 |
| RNGFND1_MIN_CM | 1 |
| RNGFND1_ORIENT | 25 |
④ EKF3
| EK3_SRC1_POSXY | 6 (ExternalNav) |
| EK3_SRC1_POSZ | 2 (RangeFinder) |
| EK3_SRC1_VELXY | 6 (ExternalNav) |
| EK3_SRC1_VELZ | 6 (ExternalNav) |
| EK3_SRC1_YAW | 6 (ExternalNav) - 1 (Compass) 도 가능, 이때도 VISO_TYPE = 3 확인 |
PX4
① 포트
| MAV_1_CONFIG | TELEM n (입력 후 재시작) |
| MAV_1_MODE | Onboard |
| MAV_1_FORWARD | Disabled |
| SER_TELn_BAUD | 921600 8N1 |
② EKF2
| EKF2_EV_CTRL | 9 |
| EKF2_HGT_REF | 2 (Range sensor) |
구매 전 확인해 주세요
- ArduPilot 은 4.5.2 이상이 필요합니다.
- F405 기반 비행 컨트롤러(플래시 2 MB 미만)는 보통 기본 구성에서 외부 비전 기능을 지원하지 않습니다.
- 바닥의 시각적 특징, 조명, 반사율에 따라 추적 성능이 달라집니다. 무늬가 없거나 반사가 심한 바닥에서는 충분히 시험한 뒤 비행하세요.
- VIO 는 시작점 기준의 상대 위치를 출력합니다. GPS 같은 절대 위치 정보가 아닙니다.
- 전원을 넣고 데이터가 나오기까지 약 12초가 걸립니다.
상품후기
상품문의
관련상품