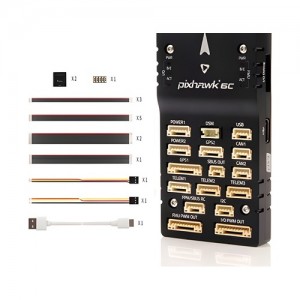
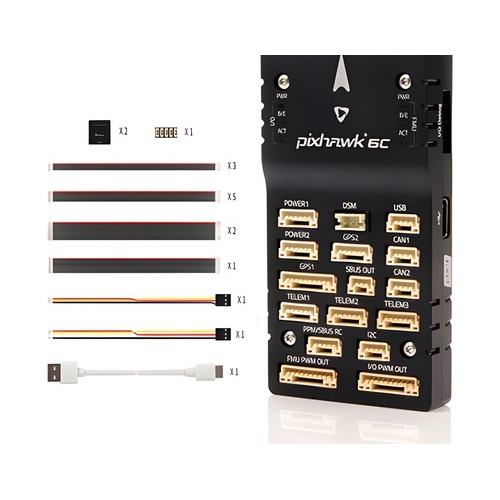
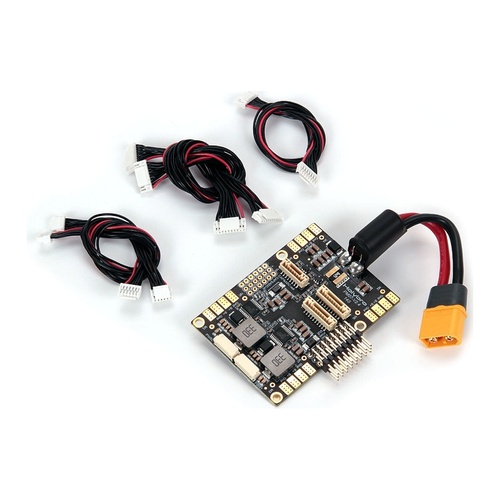
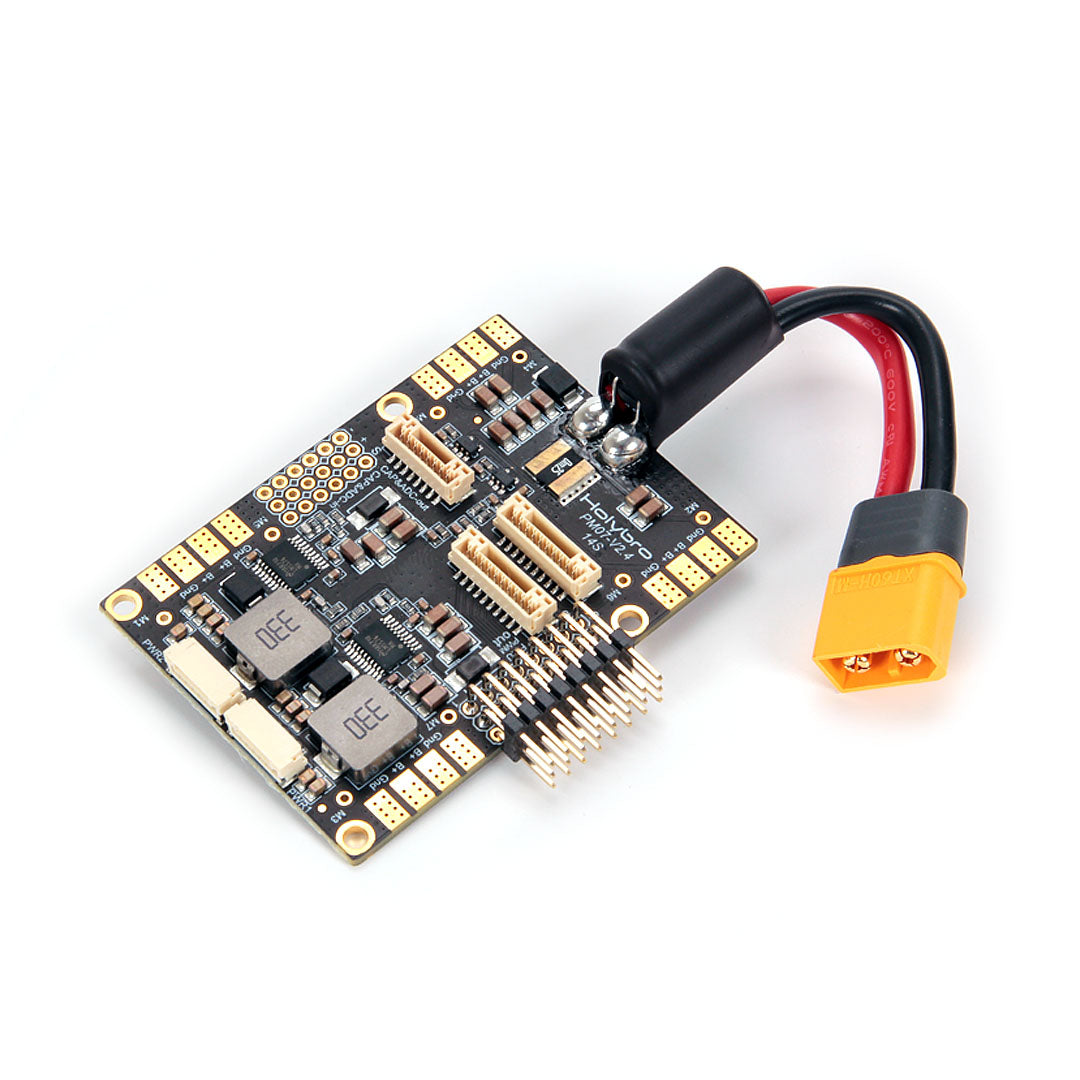
제품 구성품 1 : [HOLYBRO] 픽스호크 6C Pixhawk 6C (플라스틱 케이스) Standard Set
Pixhawk 6C는 Pixhawk FMUv6C Open Standard 및 Pixhawk Autopilot Bus Standard를 기반으로 하는 성공적인 Pixhawk 비행 컨트롤러 제품군에 대한 최신 업데이트입니다. PX4 Autopilot 이 사전 설치된 상태로 제공됩니다. Pixhawk 6C 내부에는 Bosch & InvenSense의 센서 기술과 결합된 STMicroelectronics 기반 STM32H743이 있어 학술 및 상업용 애플리케이션 모두에 적합한 자율 차량 제어를 위한 유연성과 안정성을 제공합니다.
Pixhawk 6C의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm Cortex-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다. FMUv6C 개방형 표준에는 IMU 중복성을 가지면서 비용 효율적으로 설계된 고성능, 저잡음 IMU가 내장되어 있습니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
Pixhawk 6C는 기업 연구소, 신생 기업, 학계(연구, 교수, 학생) 및 상업용 응용 프로그램의 개발자에게 적합합니다.
주요 디자인 포인트
최대 480MHz의 클럭 속도를 제공하는 고성능 H7 프로세서
로우 프로파일 폼 팩터를 사용한 새로운 비용 효율적인 디자인
Bosch & InvenSense의 중복 관성 측정 장치(IMU)
고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 통합 진동 절연 시스템
IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.
* 유럽연합(EU) 의 포장재 규제안(PPWR)에 따라 2024년 06월 이후 수입된 제품은 제품 패키지가 위와 같은 박스로 변경되었습니다.
PWM 보드가 신형으로 변경되었습니다.
The Pixhawk? 6C is the latest update to the successful family of Pixhawk? flight controllers, based on the Pixhawk? FMUv6C Open Standard and Connector Standard. It comes with PX4 Autopilot? pre-installed. Inside the Pixhawk? 6C, you can find an STMicroelectronics? based STM32H743, paired with sensor technology from Bosch? & InvenSense?, giving you flexibility and reliability for controlling any autonomous vehicle, suitable for both academic and commercial applications.
The Pixhawk? 6C's H7 microcontroller contain the Arm? Cortex?-M7 core running up to 480 MHz, has 2MB flash memory and 1MB RAM. Thanks to the updated processing power, developers can be more productive and efficient with their development work, allowing for complex algorithms and models. The FMUv6C open standard includes high-performance, low-noise IMUs on board, designed to be cost effective while having IMU redundancy. A vibration isolation System to filter out high-frequency vibration and reduce noise to ensure accurate readings, allowing vehicles to reach better overall flight performances. The Pixhawk? 6C is perfect for developers at corporate research labs, startups, academics (research, professors, students), and commercial application.
Key Design Points:
High performance H7 Processor with clock speed up to 480 MHz
New cost-effective design with low-profile form factor
Redundant inertial measurement unit (IMU) from Bosch? & InvenSense?
Newly designed integrated vibration isolation system to filter out high frequency vibration and reduce noise to ensure accurate readings
IMUs are temperature-controlled by onboard heating resistors, allowing optimum working temperature of IMUs
Hardware switchable 3.3V or 5V PWM signal mode (requires opening the casing)
Note:
M10 GPS Requires PX4 1.14 & ArduPilot 4.3 or newer.
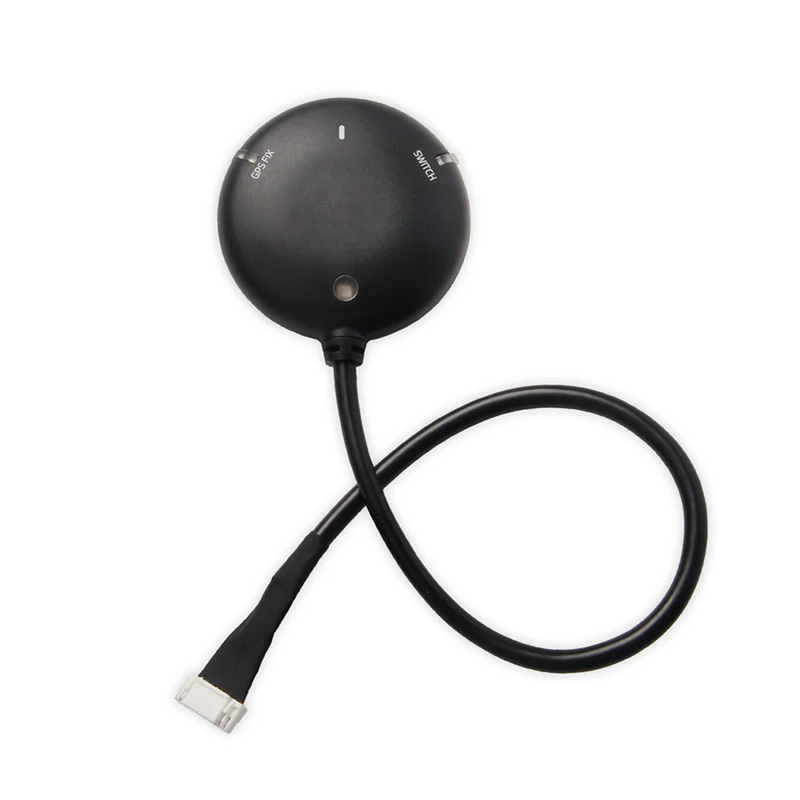
웨어러블 및 산업용 애플리케이션의 요구 사항에 맞춰 설계된 u-blox M10 플랫폼은 정확성과 가용성을 저하시키지 않으면서 초소형 폼 팩터로 초저전력 포지셔닝을 제공합니다. 연속 추적 모드에서 15mW 미만의 전력 소비와 위치 수정에 필요한 시간을 단축하는 높은 RF 감도를 갖춘 u-blox M10 플랫폼은 소형 배터리 구동 애플리케이션에 이상적입니다. 이 플랫폼은 고급 재밍, 스푸핑, RF 간섭 완화 기능은 물론 약한 신호 환경이나 소형 안테나와 함께 사용할 때 성능을 높이는 Super-S 기술을 갖추고 있어 컴팩트한 제품 설계에 이상적입니다. "보호 수준"은 애플리케이션이 고려해야 하는 실시간 최대 위치 오류에 대해 95% 신뢰도를 제공합니다.
u-blox M8과 비교하여 더 나은 점은 무엇입니까?
35% 더 작은 칩 크기
5배 적은 전력 소비
GNSS 3개에서 4개로 가용성 증가
더 빠른 시작을 위해 최대 3dB 더 높은 수신기 감도
약한 신호와 작은 안테나로 정확도 25% 향상
실제 위치 오류에 대한 95% 신뢰도
M10 GPS는 여러 GNSS 시스템을 수신하고 추적할 수 있는 동시 GNSS 수신기인 u-blox M10 시리즈로 구동되는 다중 별자리 GNSS를 사용합니다. 다중 대역 RF 프런트엔드 아키텍처 덕분에 GPS, Galileo, GLONASS 및 BeiDou 등 4개의 주요 GNSS 별자리를 모두 동시에 수신할 수 있습니다.
또한 IST8310 나침반, 삼색 LED 표시기, 버저 및 안전 스위치가 함께 제공됩니다. 다양한 목적에 맞는 3가지 커넥터 옵션이 있습니다. 이 모듈은 115200 5Hz의 전송 속도로 배송됩니다.
고이득 25 x 25 mm 패치 안테나는 탁월한 성능을 제공하며 무지향성 안테나 방사 패턴은 장치 설치 유연성을 높여줍니다. 세라믹 패치 안테나를 위한 능동 회로와 웜 스타트를 위한 충전식 백업 배터리가 특징입니다.
M10 GPS에 대한 펌웨어 지원:
PX4 1.14, ArduPilot 4.3, INAV 5.0.0, Betaflight 4.3.0 이상이 필요합니다.
2023년 9월 7일 현재 PX4는 1.14 RC1(출시 후보)을 출시했습니다. 확인해주십시오
이 링크최신 릴리스 세부정보를 확인하세요. RC 릴리스를 플래시하는 방법에 대한 자세한 내용을 확인할 수 있습니다. 여기.
특징
최신 Ublox 10세대 GNSS
빠르고 정확한 포지셔닝
고이득 25*25*4mm 안테나
IST8310 나침반
내부부저, 안전스위치
매우 밝은 UI RGB LED
사양 비교 (M10 vs M9N)
홀리브로 M10 GPS
홀리브로 M9N GPS
GNSS 수신기
유블록스 M10
유블록스 M9N
동시 GNSS 수
최대 4개의 GNSS
최대 4개의 GNSS
베이더우
베이더우
갈릴레오
갈릴레오
글로나스
글로나스
GPS
GPS
QZSS
QZSS
주파수 대역
GPS L1
GPS L1
갈릴레오 E1
갈릴레오 E1
글로나스 L1
글로나스 L1
베이더우 B1
베이더우 B1
SBAS L1
SBAS L1
QZSS L1
QZSS L1
나침반
IST8310
IST8310
출력 프로토콜
UBX (유블럭스)
UBX (유블럭스)
NMEA
NMEA
정확성
2.0m CEP
150만 CEP
탐색 업데이트 속도
최대 25Hz(단일 GNSS),
최대 25Hz(4개의 동시 GNSS)
최대 10Hz(동시 GNSS 4개)
GNSS 증강 시스템
EGNOS, GAGAN, MSAS 및 WAAS
EGNOS, GAGAN, MSAS 및 WAAS
QZSS: L1S
QZSS: L1S
기본 전송 속도
115200
115200
입력 전압
4.7-5.2V
4.7-5.2V
포트 유형
JST-GH-10P
JST-GH-10P
안테나
25 x 25 x 4 mm 세라믹 패치 안테나
25 x 25 x 4 mm 세라믹 패치 안테나
전력 소비
5V에서 200mA 미만
5V에서 200mA 미만
작동 온도
-40~80C
-40~80C
치수
Φ50x14.4mm
Φ50x14.4mm
무게
32g
32g
케이블 길이
26cm (42cm 케이블 별도구매)
26cm (42cm 케이블 별도구매)
다른
3색 LED
3색 LED
온보드 부저
온보드 부저
안전 스위치
안전 스위치
LNA MAX2659ELT+ RF 증폭기
LNA MAX2659ELT+ RF 증폭기
충전식 파라 용량
충전식 파라 용량
저잡음 3.3V 레귤레이터
저잡음 3.3V 레귤레이터
참고: Ardupilot 사용자의 경우 어떤 이유로든 일반적인 나침반 교정 "나침반 댄스"를 수행할 수 없는 경우 올바른 나침반 방향을 위해 매개변수 COMPASS_ORIENT=6(Yaw270)을 설정하십시오.