Å×½ºÆ®
¾Æ·¡ ºÐ·ù¿¡ ¼ÓÇØ ÀÖ½À´Ï´Ù.
°ü·Ã»óǰ
ÀÌ »óǰÀ» ±¸¸ÅÇϽŠºÐµéÀÌ ÇÔ²² ±¸¸ÅÇÑ »óǰÀÔ´Ï´Ù
RELATED PRODUCT
14,200¿ø
14,200¿ø
4,800¿ø
32,000¿ø
24,000¿ø
¹ÏÀ» ¼ö ÀÖ´Â ÆÓÄܼ¥, 6°¡Áö ¾È½É ¾à¼Ó
¨ç 99.9% ½ÇÀç°í °ü¸® ¸ÅÀÏ ¹ã ÀÚµ¿ °»½Å, À¯·É Àç°í NO! º¸ÀÌ´Â ¼ö·®ÀÌ ÁøÂ¥ÀÔ´Ï´Ù.
¨è 22³â Àü¹®°¡ Á÷´ä ±¹³» ÃÖ°í Àü¹®°¡°¡ ¸·Èû¾øÀÌ Áï½Ã ÇØ°áÇØ µå¸³´Ï´Ù.
¨é È®½ÇÇÑ ±â¼ú Áö¿ø ±¹³» ÃÖ°í ¼öÁØÀÇ ³ëÇÏ¿ì·Î ¸·Èû¾ø´Â ¼Ö·ç¼ÇÀ» Á¦°øÇÕ´Ï´Ù.
¨ê Ãâ°í Àü Àü¼ö ÃÔ¿µ Ãâ°í Àü Á¦Ç° »çÁø ±â·ÏÀ¸·Î ¿À¹è¼Û ¹× ´©¶ôÀ» ¿øÃµ Â÷´ÜÇÕ´Ï´Ù.
¨ë ½Ç½Ã°£ ¹è¼Û ÀÏÁ¤ ÁÖ¹® È®ÀÎ Áï½Ã ¹ß¼Û ¿¹Á¤ÀÏÀ» Ä«ÅåÀ¸·Î ¸ÕÀú ¾Ë·Áµå¸³´Ï´Ù.
¨ì Since 2004 ½Å·Ú 22³âÀ» ÇѰᰰÀÌ ÁöÄѿ ¹ÏÀ½. °ÆÁ¤ ¾øÀÌ ÀÌ¿ëÇϼ¼¿ä.
Holybro ¿¹¾à »óǰ ¹è¼Û ÀÏÁ¤
- ÇöÀç Àü¼¼°èÀûÀ¸·Î Ȧ¸®ºê·Î(Holybro) Á¦Ç°ÀÇ ¼ö±ÞÀÌ ¿øÈ°ÇÏÁö ¾Ê½À´Ï´Ù.
- ÁÖ¹®½Ã ¹è¼Û±îÁö ¾à 3ÁÖÀÏ °¡·® ¼Ò¿ä µÇ¹Ç·Î, Âü°íÇÏ¿© Áֽñ⠹ٶø´Ï´Ù.
Á¦Ç° ±¸¼ºÇ° 1 : [HOLYBRO] ÇȽºÈ£Å© 6C Pixhawk 6C (ÇÃ¶ó½ºÆ½ ÄÉÀ̽º) Standard Set / ¿¹¾àÆÇ¸Å
Pixhawk 6C´Â Pixhawk FMUv6C Open Standard ¹× Pixhawk Autopilot Bus Standard¸¦ ±â¹ÝÀ¸·Î ÇÏ´Â ¼º°øÀûÀÎ Pixhawk ºñÇà ÄÁÆ®·Ñ·¯ Á¦Ç°±º¿¡ ´ëÇÑ Ãֽо÷µ¥ÀÌÆ®ÀÔ´Ï´Ù. PX4 Autopilot ÀÌ »çÀü ¼³Ä¡µÈ »óÅ·ΠÁ¦°øµË´Ï´Ù. Pixhawk 6C ³»ºÎ¿¡´Â Bosch & InvenSenseÀÇ ¼¾¼ ±â¼ú°ú °áÇÕµÈ STMicroelectronics ±â¹Ý STM32H743ÀÌ ÀÖ¾î Çмú ¹× »ó¾÷¿ë ¾ÖÇø®ÄÉÀÌ¼Ç ¸ðµÎ¿¡ ÀûÇÕÇÑ ÀÚÀ² Â÷·® Á¦¾î¸¦ À§ÇÑ À¯¿¬¼º°ú ¾ÈÁ¤¼ºÀ» Á¦°øÇÕ´Ï´Ù. Pixhawk 6CÀÇ H7 ¸¶ÀÌÅ©·ÎÄÁÆ®·Ñ·¯¿¡´Â ÃÖ´ë 480MHz·Î ½ÇÇàµÇ´Â Arm Cortex-M7 ÄÚ¾î, 2MB Ç÷¡½Ã ¸Þ¸ð¸® ¹× 1MB RAMÀÌ ÀÖ½À´Ï´Ù. ¾÷µ¥ÀÌÆ®µÈ ó¸® ´É·Â ´öºÐ¿¡ °³¹ßÀÚ´Â °³¹ß ÀÛ¾÷À» º¸´Ù »ý»êÀûÀ̰í È¿À²ÀûÀ¸·Î ¼öÇàÇÒ ¼ö ÀÖÀ¸¹Ç·Î º¹ÀâÇÑ ¾Ë°í¸®Áò°ú ¸ðµ¨À» »ç¿ëÇÒ ¼ö ÀÖ½À´Ï´Ù. FMUv6C °³¹æÇü Ç¥ÁØ¿¡´Â IMU Áߺ¹¼ºÀ» °¡Áö¸é¼ ºñ¿ë È¿À²ÀûÀ¸·Î ¼³°èµÈ °í¼º´É, ÀúÀâÀ½ IMU°¡ ³»ÀåµÇ¾î ÀÖ½À´Ï´Ù. °íÁÖÆÄ Áøµ¿À» °É·¯³»°í ¼ÒÀ½À» ÁÙ¿© Á¤È®ÇÑ ÆÇµ¶°ªÀ» º¸ÀåÇÏ´Â Áøµ¿ Â÷´Ü ½Ã½ºÅÛÀ¸·Î Â÷·®ÀÌ Àü¹ÝÀûÀÎ ºñÇà ¼º´ÉÀ» Çâ»ó½Ãų ¼ö ÀÖ½À´Ï´Ù. Pixhawk 6C´Â ±â¾÷ ¿¬±¸¼Ò, ½Å»ý ±â¾÷, Çаè(¿¬±¸, ±³¼ö, Çлý) ¹× »ó¾÷¿ë ÀÀ¿ë ÇÁ·Î±×·¥ÀÇ °³¹ßÀÚ¿¡°Ô ÀûÇÕÇÕ´Ï´Ù. ÁÖ¿ä µðÀÚÀÎ Æ÷ÀÎÆ® ÃÖ´ë 480MHzÀÇ Å¬·° ¼Óµµ¸¦ Á¦°øÇÏ´Â °í¼º´É H7 ÇÁ·Î¼¼¼ ·Î¿ì ÇÁ·ÎÆÄÀÏ Æû ÆÑÅ͸¦ »ç¿ëÇÑ »õ·Î¿î ºñ¿ë È¿À²ÀûÀÎ µðÀÚÀÎ Bosch & InvenSenseÀÇ Áߺ¹ °ü¼º ÃøÁ¤ ÀåÄ¡(IMU) °íÁÖÆÄ Áøµ¿À» °É·¯³»°í ¼ÒÀ½À» ÁÙ¿© Á¤È®ÇÑ ÆÇµ¶°ªÀ» º¸ÀåÇÏ´Â »õ·Î ¼³°èµÈ ÅëÇÕ Áøµ¿ Àý¿¬ ½Ã½ºÅÛ IMU´Â ¿Âº¸µå °¡¿ ÀúÇױ⿡ ÀÇÇØ ¿Âµµ°¡ Á¦¾îµÇ¾î IMUÀÇ ÃÖÀû ÀÛµ¿ ¿Âµµ¸¦ Çã¿ëÇÕ´Ï´Ù. Æ÷ÇÔ: Pixhawk 6C ºñÇà ÄÁÆ®·Ñ·¯ ¸ðµâ * À¯·´¿¬ÇÕ(EU) ÀÇ Æ÷ÀåÀç ±ÔÁ¦¾È(PPWR)¿¡ µû¶ó 2024³â 06¿ù ÀÌÈÄ ¼öÀÔµÈ Á¦Ç°Àº Á¦Ç° ÆÐŰÁö°¡ À§¿Í °°Àº ¹Ú½º·Î º¯°æµÇ¾ú½À´Ï´Ù.
PWM º¸µå°¡ ½ÅÇüÀ¸·Î º¯°æµÇ¾ú½À´Ï´Ù.
The Pixhawk? 6C is the latest update to the successful family of Pixhawk? flight controllers, based on the Pixhawk? FMUv6C Open Standard and Connector Standard. It comes with PX4 Autopilot? pre-installed. Inside the Pixhawk? 6C, you can find an STMicroelectronics? based STM32H743, paired with sensor technology from Bosch? & InvenSense?, giving you flexibility and reliability for controlling any autonomous vehicle, suitable for both academic and commercial applications.
The Pixhawk? 6C's H7 microcontroller contain the Arm? Cortex?-M7 core running up to 480 MHz, has 2MB flash memory and 1MB RAM. Thanks to the updated processing power, developers can be more productive and efficient with their development work, allowing for complex algorithms and models. The FMUv6C open standard includes high-performance, low-noise IMUs on board, designed to be cost effective while having IMU redundancy. A vibration isolation System to filter out high-frequency vibration and reduce noise to ensure accurate readings, allowing vehicles to reach better overall flight performances. The Pixhawk? 6C is perfect for developers at corporate research labs, startups, academics (research, professors, students), and commercial application.
Key Design Points: High performance H7 Processor with clock speed up to 480 MHz New cost-effective design with low-profile form factor Redundant inertial measurement unit (IMU) from Bosch? & InvenSense? Newly designed integrated vibration isolation system to filter out high frequency vibration and reduce noise to ensure accurate readings IMUs are temperature-controlled by onboard heating resistors, allowing optimum working temperature of IMUs Hardware switchable 3.3V or 5V PWM signal mode (requires opening the casing) Note:
Specification Processors & Sensors
FMU Processor: STM32H743 32 Bit Arm? Cortex?-M7, 480MHz, 2MB memory, 1MB SRAM IO Processor: STM32F103 32 Bit Arm? Cortex?-M3, 72MHz, 64KB SRAM On-board sensors Accel/Gyro: ICM-42688-P Accel/Gyro: BMI055 Mag: IST8310 Barometer: MS5611 Electrical data
Voltage Ratings: Max input voltage: 6V USB Power Input: 4.75~5.25V Servo Rail Input: 0~36V Current Ratings: Telem1 Max output current limiter: 1.5A All other port combined output current limiter: 1.5A Operating Temperature: -25-85¡ÆC Mechanical data
Dimensions: 84.8 * 44 * 12.4 mm Weight (Aluminum Case) : 59.3g Weight (Plastic Case) : 34.6g For other technical Information, please visit https://docs.holybro.com/ . Latest info on Supported Firmware.
SKU 11054/11055 Includes:
Pixhawk 6C Flight Controller (Plastic or Aluminum ) Cable Set
Á¦Ç° ±¸¼ºÇ° 2 : [HOLYBRO] Ȧ¸®ºê·Î ÇȽºÈ£Å©¿ë Àü¿ø ÆÄ¿ö ¸ðµâ (PM07 / 120A 14S)
¼³¸í: ÀÌ PM07 Àü¿ø ¸ðµâÀº ¹èÅ͸®¿¡¼ ºñÇà ÄÁÆ®·Ñ·¯·Î ±ú²ýÇÑ 5.2V¸¦ °ø±ÞÇϰí 6ÇÉ JST-GH ÄÉÀ̺íÀ» ÅëÇÑ ¾Æ³¯·Î±× ½ÅÈ£¸¦ ÅëÇØ Àü·ù ¼Òºñ ¹× ¹èÅ͸® Àü¾Ð ÃøÁ¤À» Á¦°øÇϸç, ÃÖ´ë 8°³ÀÇ ESC¿¡ ÅëÇÕµÈ ESC Àü¿ø ¹× ½ÅÈ£ ºÐ¹è¸¦ Á¦°øÇÕ´Ï´Ù. PM07¿¡´Â µ¶¸³ ȸ·Î, BEC IC ¹× ȸ·Î¸ÁÀ» ÅëÇØ ºñÇà ÄÁÆ®·Ñ·¯¿¡ Áߺ¹ Àü¿øÀ» Á¦°øÇÒ ¼ö ÀÖ´Â 5.2V Àü¿ø Ãâ·Â Æ÷Æ®°¡ µÎ °³ ÀÖ½À´Ï´Ù. Pixhawk 6C ¹× Pixhawk 4¿Í °°ÀÌ ³»ÀåµÈ ¼º¸ Çì´õ ÇÉÀÌ ¾ø´Â ºñÇà ÄÁÆ®·Ñ·¯¿¡µµ ÁÁ½À´Ï´Ù. »çÀü ³³¶«µÈ Àü¼±, Ä¿ÆÐ½ÃÅÍ ¹× XT60 Ä¿³ØÅͰ¡ ÇÔ²² Á¦°øµË´Ï´Ù.
VIDEO
¸í¼¼¼: ÀÔ·Â Àü¾Ð : 2S-14S PCB Cont. Àü·ù Á¤°Ý: 90A PCB ¹ö½ºÆ® Àü·ù Á¤°Ý: 140A(<60ÃÊ) Ãâ·Â: DC 5.2V & 3A ÃÖ´ë Àü¾Ð ºÐ¹è±â: 18.182 º¼Æ®´ç ¾ÏÆä¾î: 36.364 Âü°í»çÇ×:
º¸µå¿¡ ¹Ì¸® ³³¶«µÈ XT60 Ç÷¯±×¿Í 12AWG ¿ÍÀ̾î´Â 30A ¿¬¼Ó Àü·ù¿Í 60A ¹ö½ºÆ® Àü·ù(< 60ÃÊ)¿¡ ´ëÇÑ Á¤°ÝÀÔ´Ï´Ù. ´õ ³ôÀº Àü·ù¸¦ »ç¿ëÇÏ´Â °æ¿ì Ç÷¯±× À¯Çü°ú ¿ÍÀ̾î Å©±â¸¦ ±×¿¡ µû¶ó º¯°æÇØ¾ß ÇÕ´Ï´Ù. ÂüÁ¶ÇÒ ¼ö ÀÖ½À´Ï´Ù. ÀÌ Â÷Æ® Âü°í·Î. ÀÌ PM02 Àü·Â ¸ðµâÀº ¾Æ³¯·Î±× µ¥ÀÌÅÍ Ãâ·ÂÀ» »ç¿ëÇϸç Pixhawk 5X ¹× 6X¿Í ȣȯµÇÁö ¾Ê½À´Ï´Ù(PM02D¿Í °°Àº µðÁöÅÐ PMÀÌ ÇÊ¿äÇÔ). ±â°èÀû »ç¾ç:
Å©±â: 68*50*10mm ÀåÂø ±¸¸Û: 45*45mm ¹«°Ô : 43.8g PX4 ¹× Ardupilot¿¡ ´ëÇÑ ¼³Á¤ °¡À̵å´Â ´ÙÀ½¿¡¼ ãÀ» ¼ö ÀÖ½À´Ï´Ù. ¸µÅ© PM07 »ç¿ë ¼³¸í¼´Â ´ÙÀ½°ú °°½À´Ï´Ù. ¸µÅ©
ÆÐŰÁö Æ÷ÇÔ: 1x PM07 º¸µå 1x 80mm XT60 Ä¿³ØÅÍ ¿ÍÀ̾î(¼³Ä¡µÊ) 1x ÀüÇØ Äܵ§¼ : 220uF 63V (¼³Ä¡µÊ) 2x JST GH 10P ÄÉÀ̺í 1x JST GH 8P ÄÉÀ̺í 2x JST GH 6P ÄÉÀ̺í
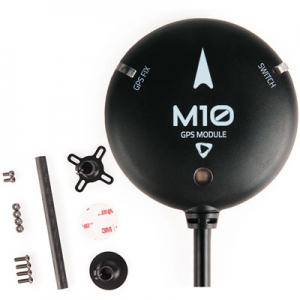
Á¦Ç° ±¸¼ºÇ° 3 : [HOLYBRO] Ȧ¸®ºê·Î ÇȽºÈ£Å© M10 GPS
2025³â 10¿ù ÀÌÈÄ ÀÔ°íºÐºÎÅÍ »ó´Ü¿¡ ·Î°í ¹× Á¦Ç°¸íÀÌ ºüÁ³½À´Ï´Ù.
À¯ºí·°½º M10 GNSS Ç÷§Æû 2024³â 3/11 ÀÌÈÄ »ý»êµÈ Á¦Ç°ÀÇ °æ¿ì, »óÅ LED µå¶óÀ̹ö ¸ðµ¨ÀÌ NCP5623 ¿¡¼ IS31FL3195 ·Î º¯°æµÇ¾ú½À´Ï´Ù . ÀÌ »õ·Î¿î LED´Â PX4 1.14 ¹× Ardupilot 4.4.0 ÀÌ»ó ¿¡¼ Áö¿øµË´Ï´Ù .
Ardupilot ¹öÀü 4.4.0~4.4.3ÀÇ °æ¿ì NTF_LED_TYPES ¸Å°³º¯¼ö·Î À̵¿ÇÏ¿© IS31FL3195 ¿ÜºÎ ¹× IS31FL3195 ³»ºÎ¸¦ Ȱ¼ºÈÇØ¾ß ÇÕ´Ï´Ù .
ÀÚ¼¼ÇÑ ³»¿ëÀº ´ÙÀ½ÀÇ Holybro ¹®¼¸¦ Âü°íÇϽʽÿÀ : https://docs.holybro.com/gps-and-rtk-system/gps-led-and-buzzer/status-led-changes
¿þ¾î·¯ºí ¹× »ê¾÷¿ë ¾ÖÇø®ÄÉÀ̼ÇÀÇ ¿ä±¸ »çÇ׿¡ ¸ÂÃç ¼³°èµÈ u-blox M10 Ç÷§ÆûÀº Á¤È®¼º°ú °¡¿ë¼ºÀ» ÀúÇϽÃŰÁö ¾ÊÀ¸¸é¼ ÃʼÒÇü Æû ÆÑÅÍ·Î ÃÊÀúÀü·Â Æ÷Áö¼Å´×À» Á¦°øÇÕ´Ï´Ù. ¿¬¼Ó ÃßÀû ¸ðµå¿¡¼ 15mW ¹Ì¸¸ÀÇ Àü·Â ¼Òºñ¿Í À§Ä¡ ¼öÁ¤¿¡ ÇÊ¿äÇÑ ½Ã°£À» ´ÜÃàÇÏ´Â ³ôÀº RF °¨µµ¸¦ °®Ãá u-blox M10 Ç÷§ÆûÀº ¼ÒÇü ¹èÅ͸® ±¸µ¿ ¾ÖÇø®ÄÉÀ̼ǿ¡ ÀÌ»óÀûÀÔ´Ï´Ù. ÀÌ Ç÷§ÆûÀº °í±Þ Àç¹Ö, ½ºÇªÇÎ, RF °£¼· ¿ÏÈ ±â´ÉÀº ¹°·Ð ¾àÇÑ ½ÅÈ£ ȯ°æÀ̳ª ¼ÒÇü ¾ÈÅ׳ª¿Í ÇÔ²² »ç¿ëÇÒ ¶§ ¼º´ÉÀ» ³ôÀÌ´Â Super-S ±â¼úÀ» °®Ãß°í ÀÖ¾î ÄÄÆÑÆ®ÇÑ Á¦Ç° ¼³°è¿¡ ÀÌ»óÀûÀÔ´Ï´Ù. "º¸È£ ¼öÁØ"Àº ¾ÖÇø®ÄÉÀ̼ÇÀÌ °í·ÁÇØ¾ß ÇÏ´Â ½Ç½Ã°£ ÃÖ´ë À§Ä¡ ¿À·ù¿¡ ´ëÇØ 95% ½Å·Úµµ¸¦ Á¦°øÇÕ´Ï´Ù.
u-blox M8°ú ºñ±³ÇÏ¿© ´õ ³ªÀº Á¡Àº ¹«¾ùÀԴϱî?
35% ´õ ÀÛÀº Ĩ Å©±â 5¹è ÀûÀº Àü·Â ¼Òºñ GNSS 3°³¿¡¼ 4°³·Î °¡¿ë¼º Áõ°¡ ´õ ºü¸¥ ½ÃÀÛÀ» À§ÇØ ÃÖ´ë 3dB ´õ ³ôÀº ¼ö½Å±â °¨µµ ¾àÇÑ ½ÅÈ£¿Í ÀÛÀº ¾ÈÅ׳ª·Î Á¤È®µµ 25% Çâ»ó ½ÇÁ¦ À§Ä¡ ¿À·ù¿¡ ´ëÇÑ 95% ½Å·Úµµ M10 GPS´Â ¿©·¯ GNSS ½Ã½ºÅÛÀ» ¼ö½ÅÇϰí ÃßÀûÇÒ ¼ö ÀÖ´Â µ¿½Ã GNSS ¼ö½Å±âÀÎ u-blox M10 ½Ã¸®Áî·Î ±¸µ¿µÇ´Â ´ÙÁß º°ÀÚ¸® GNSS¸¦ »ç¿ëÇÕ´Ï´Ù. ´ÙÁß ´ë¿ª RF ÇÁ·±Æ®¿£µå ¾ÆÅ°ÅØÃ³ ´öºÐ¿¡ GPS, Galileo, GLONASS ¹× BeiDou µî 4°³ÀÇ ÁÖ¿ä GNSS º°ÀÚ¸®¸¦ ¸ðµÎ µ¿½Ã¿¡ ¼ö½ÅÇÒ ¼ö ÀÖ½À´Ï´Ù. ¶ÇÇÑ IST8310 ³ªÄ§¹Ý, »ï»ö LED Ç¥½Ã±â, ¹öÀú ¹× ¾ÈÀü ½ºÀ§Ä¡°¡ ÇÔ²² Á¦°øµË´Ï´Ù. ´Ù¾çÇÑ ¸ñÀû¿¡ ¸Â´Â 3°¡Áö Ä¿³ØÅÍ ¿É¼ÇÀÌ ÀÖ½À´Ï´Ù. ÀÌ ¸ðµâÀº 115200 5HzÀÇ Àü¼Û ¼Óµµ·Î ¹è¼ÛµË´Ï´Ù.
°íÀ̵æ 25 x 25 mm ÆÐÄ¡ ¾ÈÅ׳ª´Â Ź¿ùÇÑ ¼º´ÉÀ» Á¦°øÇÏ¸ç ¹«ÁöÇ⼺ ¾ÈÅ׳ª ¹æ»ç ÆÐÅÏÀº ÀåÄ¡ ¼³Ä¡ À¯¿¬¼ºÀ» ³ô¿©ÁÝ´Ï´Ù. ¼¼¶ó¹Í ÆÐÄ¡ ¾ÈÅ׳ª¸¦ À§ÇÑ ´Éµ¿ ȸ·Î¿Í ¿ú ½ºÅ¸Æ®¸¦ À§ÇÑ ÃæÀü½Ä ¹é¾÷ ¹èÅ͸®°¡ Ư¡ÀÔ´Ï´Ù.
M10 GPS¿¡ ´ëÇÑ Æß¿þ¾î Áö¿ø:
PX4 1.14, ArduPilot 4.3, INAV 5.0.0, Betaflight 4.3.0 ÀÌ»óÀÌ ÇÊ¿äÇÕ´Ï´Ù. 2023³â 9¿ù 7ÀÏ ÇöÀç PX4´Â 1.14 RC1(Ãâ½Ã Èĺ¸)À» Ãâ½ÃÇß½À´Ï´Ù. È®ÀÎÇØÁֽʽÿÀ ÀÌ ¸µÅ© ÃֽЏ±¸®½º ¼¼ºÎÁ¤º¸¸¦ È®ÀÎÇϼ¼¿ä. RC ¸±¸®½º¸¦ Ç÷¡½ÃÇÏ´Â ¹æ¹ý¿¡ ´ëÇÑ ÀÚ¼¼ÇÑ ³»¿ëÀ» È®ÀÎÇÒ ¼ö ÀÖ½À´Ï´Ù. ¿©±â. Ư¡ ÃֽŠUblox 10¼¼´ë GNSS ºü¸£°í Á¤È®ÇÑ Æ÷Áö¼Å´× °íÀ̵æ 25*25*4mm ¾ÈÅ׳ª IST8310 ³ªÄ§¹Ý ³»ºÎºÎÀú, ¾ÈÀü½ºÀ§Ä¡ ¸Å¿ì ¹àÀº UI RGB LED »ç¾ç ºñ±³ (M10 vs M9N) Ȧ¸®ºê·Î M10 GPS Ȧ¸®ºê·Î M9N GPS GNSS ¼ö½Å±â À¯ºí·Ï½º M10 À¯ºí·Ï½º M9N µ¿½Ã GNSS ¼ö ÃÖ´ë 4°³ÀÇ GNSS ÃÖ´ë 4°³ÀÇ GNSS º£ÀÌ´õ¿ì º£ÀÌ´õ¿ì °¥¸±·¹¿À °¥¸±·¹¿À ±Û·Î³ª½º ±Û·Î³ª½º GPS GPS QZSS QZSS Á֯ļö ´ë¿ª GPS L1 GPS L1 °¥¸±·¹¿À E1 °¥¸±·¹¿À E1 ±Û·Î³ª½º L1 ±Û·Î³ª½º L1 º£ÀÌ´õ¿ì B1 º£ÀÌ´õ¿ì B1 SBAS L1 SBAS L1 QZSS L1 QZSS L1 ³ªÄ§¹Ý IST8310 IST8310 Ãâ·Â ÇÁ·ÎÅäÄÝ UBX (À¯ºí·°½º) UBX (À¯ºí·°½º) NMEA NMEA Á¤È®¼º 2.0m CEP 150¸¸ CEP Ž»ö ¾÷µ¥ÀÌÆ® ¼Óµµ ÃÖ´ë 25Hz(´ÜÀÏ GNSS), ÃÖ´ë 25Hz(4°³ÀÇ µ¿½Ã GNSS) ÃÖ´ë 10Hz(µ¿½Ã GNSS 4°³) GNSS Áõ° ½Ã½ºÅÛ EGNOS, GAGAN, MSAS ¹× WAAS EGNOS, GAGAN, MSAS ¹× WAAS QZSS: L1S QZSS: L1S ±âº» Àü¼Û ¼Óµµ 115200 115200 ÀÔ·Â Àü¾Ð 4.7-5.2V 4.7-5.2V Æ÷Æ® À¯Çü JST-GH-10P JST-GH-10P ¾ÈÅ׳ª 25 x 25 x 4 mm ¼¼¶ó¹Í ÆÐÄ¡ ¾ÈÅ׳ª 25 x 25 x 4 mm ¼¼¶ó¹Í ÆÐÄ¡ ¾ÈÅ׳ª Àü·Â ¼Òºñ 5V¿¡¼ 200mA ¹Ì¸¸ 5V¿¡¼ 200mA ¹Ì¸¸ ÀÛµ¿ ¿Âµµ -40~80C -40~80C Ä¡¼ö ¥Õ50x14.4mm ¥Õ50x14.4mm ¹«°Ô 32g 32g ÄÉÀÌºí ±æÀÌ 26cm (42cm ÄÉÀÌºí º°µµ±¸¸Å) 26cm (42cm ÄÉÀÌºí º°µµ±¸¸Å) ´Ù¸¥ 3»ö LED 3»ö LED ¿Âº¸µå ºÎÀú ¿Âº¸µå ºÎÀú ¾ÈÀü ½ºÀ§Ä¡ ¾ÈÀü ½ºÀ§Ä¡ LNA MAX2659ELT+ RF ÁõÆø±â LNA MAX2659ELT+ RF ÁõÆø±â ÃæÀü½Ä ÆÄ¶ó ¿ë·® ÃæÀü½Ä ÆÄ¶ó ¿ë·® ÀúÀâÀ½ 3.3V ·¹±Ö·¹ÀÌÅÍ ÀúÀâÀ½ 3.3V ·¹±Ö·¹ÀÌÅÍ
Âü°í: Ardupilot »ç¿ëÀÚÀÇ °æ¿ì ¾î¶² ÀÌÀ¯·Îµç ÀϹÝÀûÀÎ ³ªÄ§¹Ý ±³Á¤ "³ªÄ§¹Ý ´í½º"¸¦ ¼öÇàÇÒ ¼ö ¾ø´Â °æ¿ì ¿Ã¹Ù¸¥ ³ªÄ§¹Ý ¹æÇâÀ» À§ÇØ ¸Å°³º¯¼ö COMPASS_ORIENT=6(Yaw270)À» ¼³Á¤ÇϽʽÿÀ.
SKU12040 - Holybro M10 GPS(JST GHR1.25mm 10ÇÉ ÄÉÀ̺í): ÀÌ ¿É¼ÇÀº °¡Àå ÀϹÝÀûÀ̸ç Pixhawk Ç¥ÁØ ºñÇà ÄÁÆ®·Ñ·¯ 10ÇÉ "GPS ¸ðµâ" ¶Ç´Â "GPS1" ÀÔ·Â Æ÷Æ®¿¡ »ç¿ëÇÒ ¼ö ÀÖ´Â Ä¿³ØÅÍ¿¡ »ç¿ëµË´Ï´Ù. ÂüÁ¶ ¸µÅ©:
ÆÐŰÁö Æ÷ÇÔ: 1x M10 GPS ¸ðµâ 1x °íÁ¤ ź¼Ò ¼¶À¯ GPS ¸¶¿îÆ®
ÆÓÄܼ¥Àº ºü¸£°í ¾ÈÀüÇÑ ÇÑÁø ÅÃ¹è ¸¦ ÀÌ¿ëÇÕ´Ï´Ù.
50,000¿ø ÀÌ»ó ±¸¸ÅÇÏ½Ã¸é ¹«·á¹è¼Û ÀÔ´Ï´Ù.
±¸¸Å±Ý¾×ÀÌ 50,000¿ø ÀÌÇÏÀÏ °æ¿ì ¹è¼Û·á(3,500¿ø)¸¦ ºÎ´ãÇÏ¼Å¾ß ÇÕ´Ï´Ù.
µµ¼Áö¿ª(Á¦ÁÖµî)À» Á¦¿ÜÇϰí´Â Àü±¹ ¾î´À°÷À̳ª ¹è¼Û·á°¡ °°½À´Ï´Ù.
¹è¼ÛÀº °áÁ¦È®ÀÎÈÄ 1ÀÏ~4ÀÏÀ̸ç, ¹è¼ÛÁ¶È¸ ¿¡¼ ¹è¼ÛÇöȲÀ» È®ÀÎÇÏ½Ç ¼ö ÀÖ½À´Ï´Ù.
Á¶¸³ »óǰÀÇ °æ¿ì ¹è¼ÛÀÌ ´Ù¼Ò ´Ê¾îÁú¼ö ÀÖ½À´Ï´Ù.
ÆòÀÏ ¿ÀÈÄ 4½Ã±îÁö °áÁ¦µÈ ÁÖ¹®À» ¹ß¼ÛÇÕ´Ï´Ù.
Åä¿äÀÏ¿¡µµ Åù踦 ¹Þ¾Æº¸½Ç ¼ö ÀÖ½À´Ï´Ù.
Åä, ÀÏ¿äÀÏ ¹× °øÈÞÀÏÀº Á¦Ç° ¹ß¼ÛÀ» ÇÏÁö ¾Ê½À´Ï´Ù.
ÆÓÄܼ¥Àº ¸ðµç ºÐ²² ÁÁÀº Á¦Ç°¸¸À» Àü´ÞÇϰíÀÚ ³ë·ÂÇϰí ÀÖ½À´Ï´Ù.
ÇູÇÏ°í ±â»Û ¼îÇÎÀÌ µÉ ¼ö ÀÖµµ·Ï ½ÅÁßÇÑ ±¸¸Å ºÎʵ右´Ï´Ù.
Á¦Ç° ÀÚüÀÇ ÀÌ»óÀÎ °æ¿ìÀÏ °æ¿ì¿¡´Â 7ÀÏ À̳» ¹Ýǰ½Ã Àü¾× ȯºÒ ȤÀº ±³È¯ÇØ µå¸®¸ç, ¹è¼Ûºñ¿ëµµ ÆÓÄܼ¥ÀÌ ºÎ´ãÇÕ´Ï´Ù.
Á¦Ç°À» ¼ö·ÉÇϽŠÈÄ 7ÀÏ Ãʰú½Ã¿¡´Â Á¦Ç° ºÒ·®½Ã Ãʱ⠺ҷ®À¸·Î 󸮵ÇÁö ¾ÊÀ¸¸ç, Á¦Ç°¿¡ µû¶ó À¯»ó ¼ö¸® 󸮵˴ϴÙ.
°í°´´ÔÀÇ º¯½É¿¡ ÀÇÇØ ±³È¯ÇÏ½Ç ¶§¿¡´Â ¿Õº¹ ¹è¼Ûºñ¿ëÀ» ºÎ´ãÇÏ½Ã°Ô µË´Ï´Ù.
¹ÞÀ¸½Å Á¦Ç°ÀÌ ÀÌ»óÀÌ ÀÖÀ» ½Ã ¹Ýµå½Ã ÀüÈ ¶Ç´Â 1:1 ¹®ÀǶõÀ» ÅëÇÑ »ó´ã ÈÄ ¹Ý¼ÛÀ» ÇØÁֽñ⠹ٶø´Ï´Ù.
ÁÖ¹®¿¡ ´ëÇÑ È¯ºÒ½Ã, Çö±Ý°áÁ¦´Â °í°´´ÔÀÇ ÅëÀåÀ¸·Î Àü¾× ÀÔ±Ý Ã³¸®ÇØ µå¸®¸ç, Ä«µå°áÁ¦´Â Ä«µå Ãë¼Ò¸¦ ÇØ µå¸³´Ï´Ù.
±³È¯ ¹× ¹ÝǰÀÌ °¡´ÉÇÑ °æ¿ì
- º°µµÀÇ »óÀÇ ¾øÀÌ ÁÖ¹®³»¿ë°ú ´Ù¸¥ Á¦Ç°À» ¹Þ¾ÒÀ» °æ¿ì.
- ¹è¼ÛµÈ »óǰÀÌ ÆÄ¼ÕµÈ °æ¿ì.
- »óǰ ¼ö·É ÈÄ ¹Ì°³ºÀ»óÅ·Π7ÀÏ À̳»ÀÎ °æ¿ì. (ÀüÀÚ»ó°Å·¡ µî¿¡¼ÀÇ ¼ÒºñÀÚº¸È£¿¡ °üÇÑ ¹ý·ü Á¦17Á¶ Á¦1Ç×)
±³È¯ ¹× ¹ÝǰÀÌ ºÒ°¡´ÉÇÑ °æ¿ì
- ¹è¼Û¿Ï·áÈÄ 7ÀÏÀÌ °æ°úÇÑ °æ¿ì (ÀüÀÚ»ó°Å·¡ µî¿¡¼ÀÇ ¼ÒºñÀÚº¸È£¿¡ °üÇÑ ¹ý·ü Á¦17Á¶ Á¦1Ç×)
- Á¦Ç°À» ¼ö·ÉÇϽŠÈÄ 7ÀÏ Ãʰú½Ã¿¡´Â Á¦Ç° ºÒ·®½Ã Ãʱ⠺ҷ®À¸·Î 󸮵ÇÁö ¾ÊÀ¸¸ç, Á¦Ç°¿¡ µû¶ó À¯»ó ¼ö¸® 󸮵˴ϴÙ.
- ¹èÅ͸®´Â ¼Ò¸ðǰÀ¸·Î, À߸ø ±¸¸ÅÇϽŠÁ¦Ç°ÀÌ¶óµµ ¹è¼Û ÈÄ ¹ÝǰÀ̳ª ±³È¯ÀÌ ºÒ°¡´ÉÇÕ´Ï´Ù. ¹Ýµå½Ã Á¦¿øÀ» Àß È®ÀÎÇÏ½Ã°í ±¸ÀÔÇϽñ⠹ٶø´Ï´Ù.
- ¹è¼Û»ç »çÁ¤ ¶Ç´Â õÀçÁöº¯À¸·Î ¹è¼ÛÀÌ Áö¿¬µÈ °æ¿ì
- »óǰ ¹Ú½º ¹× ű×(TAG) Á¦°Å, ¶Ç´Â °³ºÀÀ¸·Î ÀÎÇÑ »óǰ °¡Ä¡ ÈѼսÃ.
- Á¶¸³Á¦Ç°ÀÇ °æ¿ì Á¶¸³ ¹× »ç¿ëÀÇ ÈçÀûÀÌ ÀÖ´Â °æ¿ì.
- ÁÖ¹® Á¦ÀÛ »óǰÀÇ °æ¿ì ¹è¼ÛÀüÀ̶ó ÇÏ´õ¶óµµ Á¦ÀÛÀÌ ½ÃÀÛµÈ ÀÌÈĺÎÅÍ´Â ÁÖ¹®Ãë¼Ò ¹× ȯºÒÀÌ ºÒ°¡ÇÕ´Ï´Ù.
Á¦Ç°ÇÏÀÚ·Î ÀÎÇÑ ¹Ý¼ÛÀº ÇÑÁøÅù踦 ÀÌ¿ë , ÂøºÒ·Î º¸³»ÁÖ½Ã¸é µË´Ï´Ù. ÇÑÁøÅù谡 ¾Æ´Ñ Ÿ ¹è¼Û¾÷ü(ÆíÀÇÁ¡ÅùèÆ÷ÇÔ)¸¦ »ç¿ë½Ã¿¡´Â ¹Ýµå½Ã ¼±ºÒ·Î º¸³»Áֽñ⠹ٶø´Ï´Ù.
¡Ú ¸ðµç »óǰÀº »ê¾÷¿ë Á¦Ç°ÀÌ ¾Æ´Ñ RC¿ë Á¦Ç°ÀÔ´Ï´Ù. RC¿ëÀÌ ¾Æ´Ñ ´Ù¸¥ ¿ëµµ·Î »ç¿ë½Ã Á¦Ç°ÀÌ ¼Õ»óµÉ ¼ö ÀÖÀ¸¸ç, ±×·Î ÀÎÇÑ ¹Ýǰ ¹× ±³È¯Àº µÇÁö ¾Ê½À´Ï´Ù.
¡Ú Á¦Ç°ÀÇ ÇÏÀÚ°¡ ¾ø°í °í°´ÀÇ ´Ü¼øº¯½ÉÀ¸·Î ÀÎÇÑ ±³È¯/ȯºÒ,¹ÝǰÀÇ °æ¿ì, ¼ö¹ÝµÇ´Â ¹è¼Ûºñ ÀÏü´Â °í°´´ÔÀÌ ºÎ´ãÇÏ¼Å¾ß ÇÕ´Ï´Ù.
¡Ú Á¦Ç°¿¡ µû¶ó (°£È¤ ºÒ·®ÀÌ ÀÖ´Â Á¦Ç°ÀÇ °æ¿ì) °í°´´ÔÀÇ ÆíÀǸ¦ À§ÇÏ¿© ¹ß¼Û Àü Á¦Ç°ÀÇ Æ÷Àå(ºÀÀÎ)À» °³ºÀÇÏ¿© Ãʱ⠺ҷ® ¿©ºÎ¸¦ °Ë¼öÇÑ ÈÄ ¹ß¼ÛÇÕ´Ï´Ù.
¡Ú Á¦Ç° Ãʱ⠺ҷ®½Ã ºÒ·®Ç°¿¡ ´ëÇØ¼¸¸ ±³È¯ÀÌ °¡´ÉÇϸç, ±×·Î ÀÎÇØ ÆÄ»ýµÈ ÇÇÇØ¿¡ ´ëÇØ¼´Â Á¦Á¶»ç ¹× ÆÇ¸Åó¿¡¼ Ã¥ÀÓÁöÁö ¾Ê½À´Ï´Ù.
¡Ú Á¦Ç° »ç¿ë Áß ¹ß»ýÇÑ ÀÎÀû/¹°Àû ÇÇÇØ¿¡ ´ëÇØ Á¦Á¶»ç ¹× ÆÇ¸Åó¿¡¼ Ã¥ÀÓÁöÁö ¾Ê½À´Ï´Ù. (º¸Çè °¡ÀÔ ±ÇÀå)
ÆÓÄܼ¥¿¡¼ Á¶¸³ÇÏ¿© Ãâ°íµÇ´Â Çï±â, ºñÇà±â Ç®¼Â Á¦Ç°ÀÇ °æ¿ì ÆÓÄܼ¥ÀÇ PMS(Product Management System:Á¦Ç°°ü¸®½Ã½ºÅÛ)¿¡ ÀÇÇØ Çâ»óµÈ AS ÇýÅÃÀ» ¹ÞÀ¸½Ç ¼ö ÀÖ½À´Ï´Ù.
»ç¿ëÀÚ°¡ Á÷Á¢ Á¶¸³Çؼ »ç¿ëÇÏ¿©¾ß ÇÏ´Â Á¦Ç°ÀÇ °æ¿ì Á¶¸³¿¡ ÀÇÇÑ »çÈÄ Ã¥ÀÓÀº »ç¿ëÀÚ¿¡°Ô ÀÖ½À´Ï´Ù.
ÆÓÄܼ¥ PMS(Á¦Ç°°ü¸®½Ã½ºÅÛ)¿¡ ´ëÇÑ »ó¼¼ ³»¿ëÀº ¿©±â ¸¦ ´·¯ ÂüÁ¶ÇϽñ⠹ٶø´Ï´Ù.
AS ºñ¿ë°ú ¹æ¹ý¿¡ ´ëÇÑ »ó¼¼ ³»¿ëÀº ¿©±â ¸¦ ´·¯ ÂüÁ¶ÇϽñ⠹ٶø´Ï´Ù.
ÆÓÄܼ¥Àº ¼¿ïº¸Áõº¸Çè À» ÅëÇÑ ¼ÒºñÀÚ º¸È£¸¦ Çϰí ÀÖ½À´Ï´Ù. ¼îÇθôÀÇ ºÎµµ µîÀÇ ÀÌÀ¯·Î ÀÎÇØ ÁöºÒÇϽŠ±Ý¾×¿¡ ´ëÇÑ »óǰÀ» ¹ÞÁö ¸øÇÒ °æ¿ì º¸Áõº¸ÇèÀ» ÅëÇØ ȯ±Þ ¹ÞÀ¸½Ç ¼ö ÀÖ½À´Ï´Ù.
ÀúÈñ ÆÓÄܼ¥Àº ¹«ÅëÀå ÀÔ±Ý °ú ½Å¿ëÄ«µå ¹× ³×À̹öÆäÀÌ, PSYS ¿¬±¸ºñÄ«µå, ÈĺҰáÁ¦ µî ´Ù¾çÇÑ °áÁ¦¹æ¹ýÀ» Á¦°øÇØ µå¸³´Ï´Ù.
¹«ÅëÀå ÀÔ±Ý Àº, »óǰ ÁÖ¹® ÈÄ PC¹ðÅ·, ÀÎÅÍ³Ý ¹ðÅ·, ÅÚ·¹¹ðÅ· ¶Ç´Â °¡±î¿î ÀºÇà¿¡¼ Á÷Á¢ ÀÔ±ÝÇÏ½Ã¸é µË´Ï´Ù.
½Å¿ë Ä«µå ´Â KG ¸ðºô¸®¾ð½º ÀüÀÚ°áÁ¦ ¸¦ »ç¿ëÇÏ¿© ¾ÈÀüÇϸç, °í°´´ÔÀÇ ³»¿ª¼¿¡´Â KG¸ðºô¸®¾ð½º ·Î ±â·ÏµË´Ï´Ù.
ȸ¿øÀ¸·Î °¡ÀÔÇÏ½Ã¸é ¹«ÅëÀå ÀÔ±ÝÀ̳ª ½Å¿ëÄ«µå¿Í ´õºÒ¾î Àû¸³±Ý µµ »ç¿ëÇÏ½Ç ¼ö ÀÖ½À´Ï´Ù.