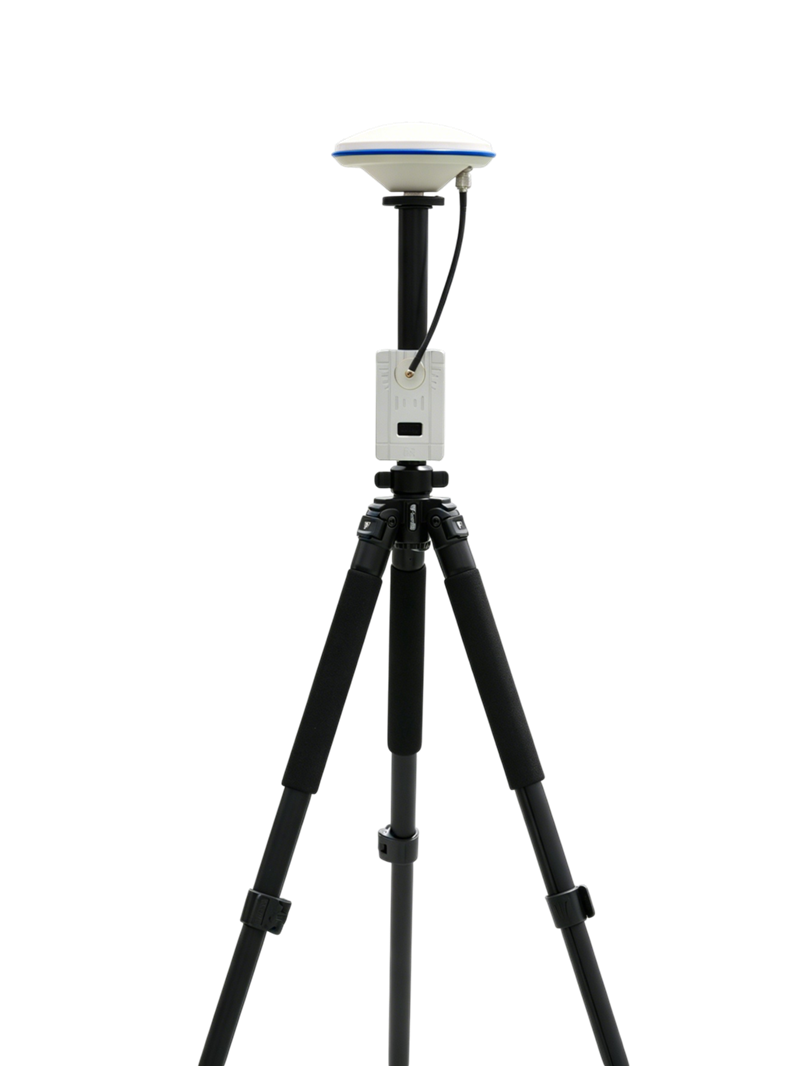
신속한 삼각대 설치와 안정적인 RTCM 보정 출력으로 로버 모듈에 센티미터 수준의 위치 기준을 제공합니다.
RTCM 출력풀밴드 GNSS일체형 배터리
풀밴드 · 듀얼 안테나 헤딩
MA-RTK-AIR-982
UM982 · L1+L2+L5
듀얼 밴드 · 비용 효율적
MA-RTK-AIR-626
UM626N · L1+L5
듀얼 밴드 · 안정적인 연결
MA-RTK-AIR-F9P
UBX-ZED-F9P · L1+L2
센티미터 수준의 위치 확인
항공 모듈은 기지국과 연동하여 무인 항공기 및 로봇에 고정밀 항법·위치 정보를 제공합니다.
멀티밴드 수신
GPS, 바이두, GLONASS, Galileo, QZSS 등 주요 GNSS 위성군을 지원하며 L1/L2/L5 멀티밴드를 커버합니다.
표준 RTCM 보정 링크
기지국이 표준 RTCM 보정 데이터를 송출하여 로버 모듈이 RTK Fixed 상태에 빠르게 도달하도록 돕습니다.
오토파일럿 호환
ArduPilot 및 PX4 오토파일럿 펌웨어와 호환되어 손쉬운 통합과 배포가 가능합니다.
MicoAir RTK 로버 모델 비교
MA-RTK-AIR-626
MA-RTK-AIR-F9P
MA-RTK-AIR-982
항목
MA-RTK-AIR-626
MA-RTK-AIR-F9P
★ MA-RTK-AIR-982
GNSS 수신칩
UM626N
u-blox ZED-F9P
UM982
지원 밴드
L1+L5
L1+L2
L1+L2+L5
안테나 구성
단일
단일
싱글버전: 단일 안테나
★ 듀얼버전: 듀얼 안테나(헤딩 지원)
케이스 재질
클리어(반투명) 플라스틱
클리어(반투명) 플라스틱
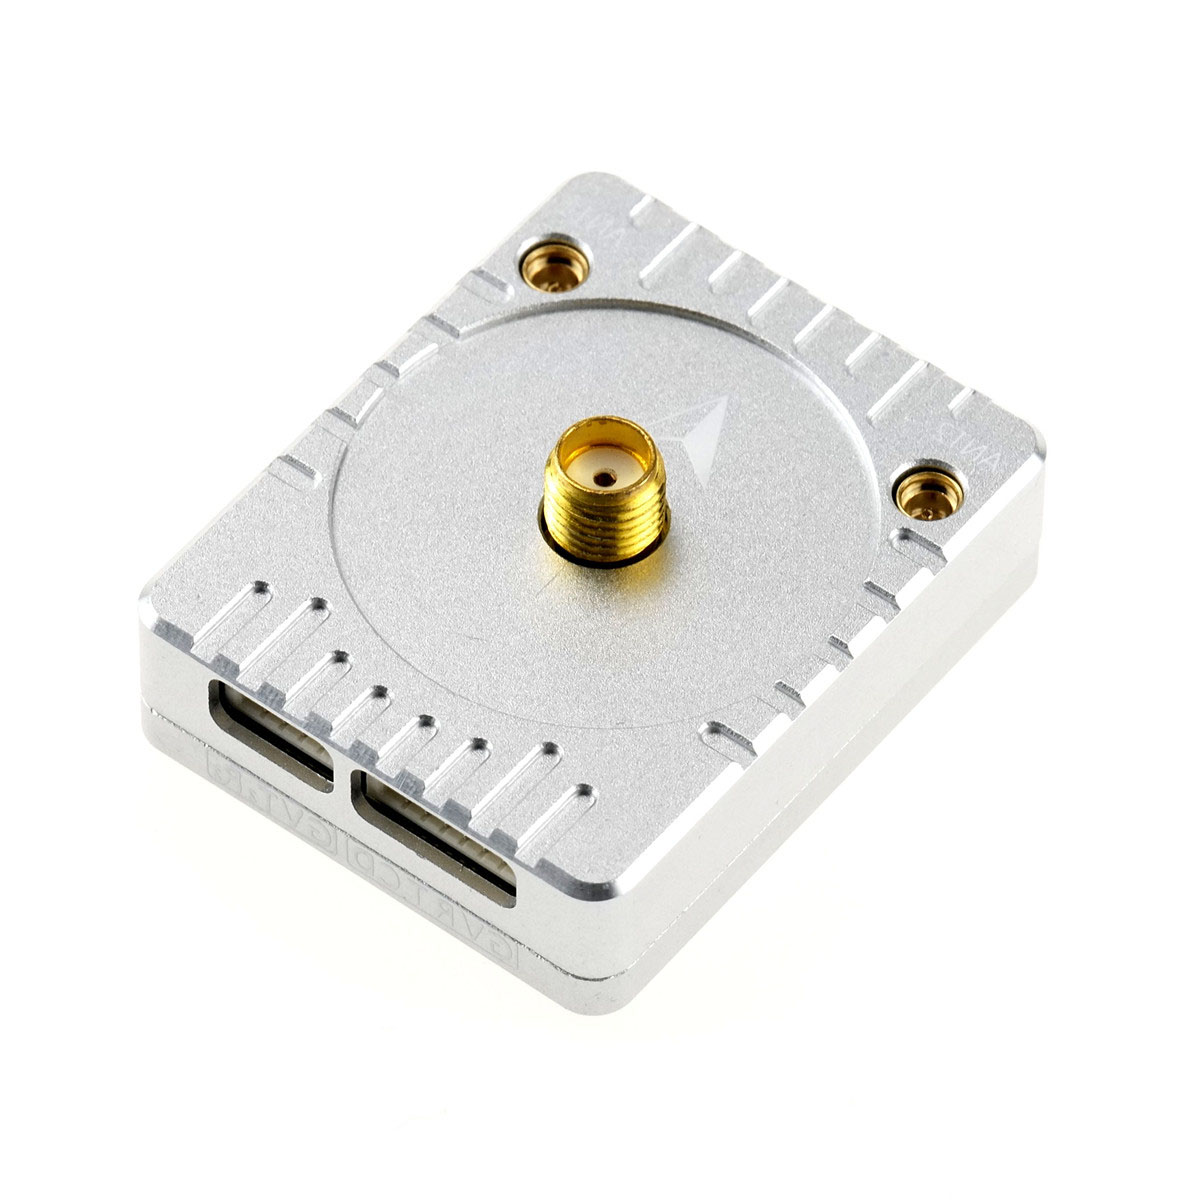
CNC 알루미늄(아노다이징)
오토파일럿 지원
ArduPilot 전용
ArduPilot / PX4
ArduPilot / PX4
최대 항법 위성 수
36개
32개
28개(단독)/50+(RTK)
최대 갱신률
10Hz
8Hz(RTK)/10Hz(단독)
20Hz
RTK 수평 정밀도
1.5cm+1ppm
1.0cm+1ppm
0.8cm+1ppm
소비 전력
200mW
350mW
700mW
크기/무게
44×29×14.7mm/13g
44×29×14.7mm/13g
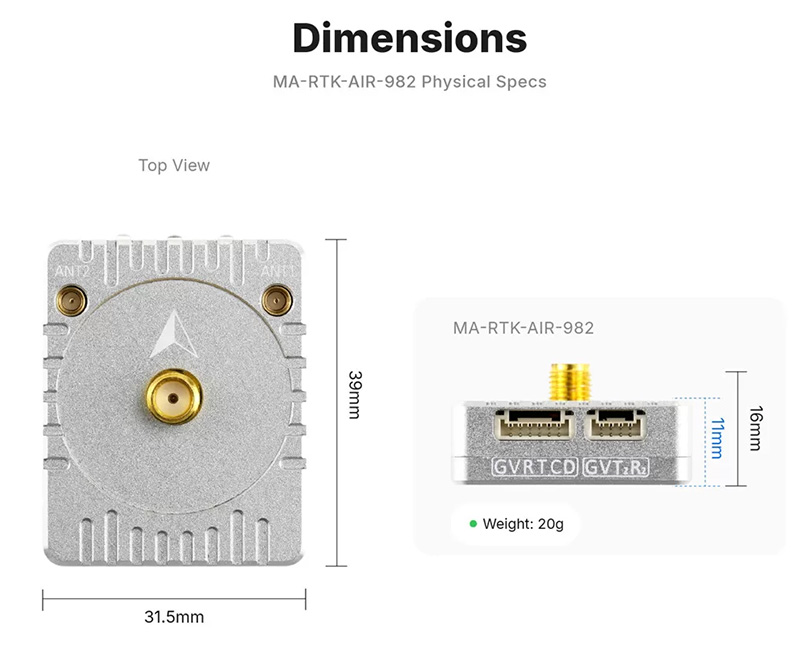
39×21.5×16mm/20g
주요 특징
초경량·저전력, 대량 편대비행에 최적
검증된 안정성과 폭넓은 호환성
고성능 멀티밴드(헤딩 미지원)
★고성능 멀티밴드 + 방위각(헤딩) 측정
※ ★ 표시가 있는 열/항목이 현재 보고 계신 상품입니다.
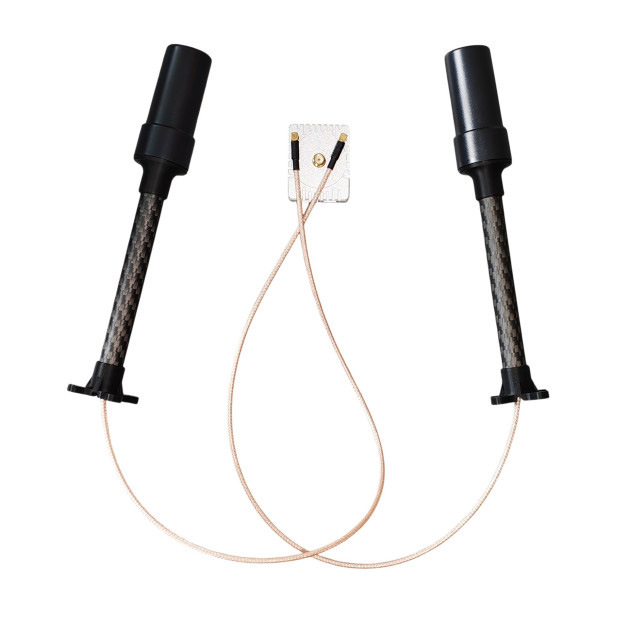
MicoAir M-RTK 에어 982 로버 - 듀얼 안테나 버전 (MA-RTK-AIR-982)
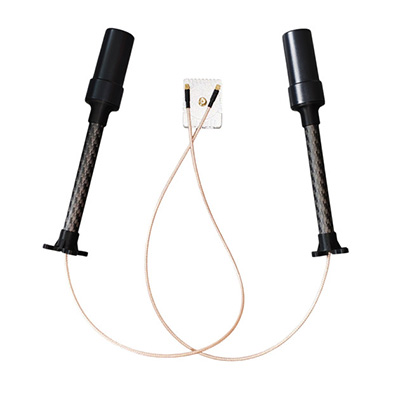
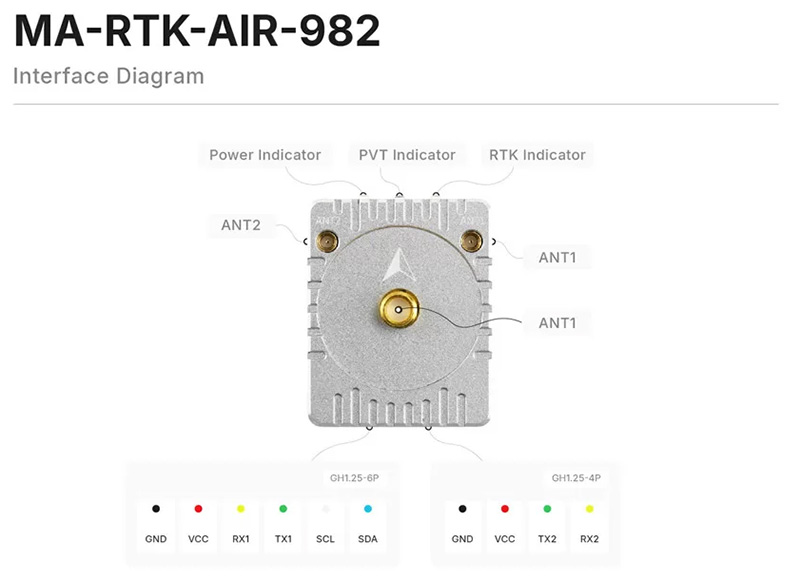
MA-RTK-AIR-982는 UM982 칩셋을 기반으로 한 L1+L2+L5 풀밴드 RTK 로버 모듈입니다. 본 듀얼 안테나 버전은 안테나 2개(메인 ANT1 + 보조 ANT2)를 함께 사용하여, 자기 컴퍼스에 의존하지 않고 GNSS 신호만으로 정확한 헤딩(방위각)을 산출하는 무빙 베이스라인(Moving Baseline) 방식을 지원합니다. 모터·ESC 등에서 발생하는 자기장 간섭이 심한 산업 현장이나 대형 기체에서도 안정적인 방위각 정보를 얻을 수 있습니다.
주요 특징
UM982 칩셋으로 GPS, 북두(BDS), GLONASS, Galileo, QZSS를 L1+L2+L5 풀밴드로 수신
안테나 2개를 이용한 듀얼 안테나 헤딩(무빙 베이스라인) 지원 — 자기 간섭에 취약한 컴퍼스 없이도 정확한 헤딩 확보
듀얼 안테나 모드는 두 안테나 간 수평 거리(베이스라인 길이)가 일정 기준 이상 확보되어야 정확도가 보장됩니다. ArduPilot에서는 GPS1_TYPE = 25(UnicoreMovingBaselineNMEA)로 설정하고, 두 안테나의 상대적 위치 오프셋(GPS_MB1_OFS_X/Y/Z)과 메인 안테나 위치 오프셋(GPS_POS1_X/Y/Z)을 입력한 뒤 EK3_SRC1_YAW = GPS로 설정하면 듀얼 안테나 헤딩 값을 자세 추정에 활용할 수 있습니다. PX4에서는 GPS_1_PROTOCOL = 6(NMEA)으로 설정 후 재부팅하고, EKF2_GPS_CTRL = 15로 듀얼 안테나 헤딩을 활성화하며, 안테나 설치 방향에 맞춰 GPS_YAW_OFFSET 값을 조정합니다.
RTK 보정 데이터 수신 방식
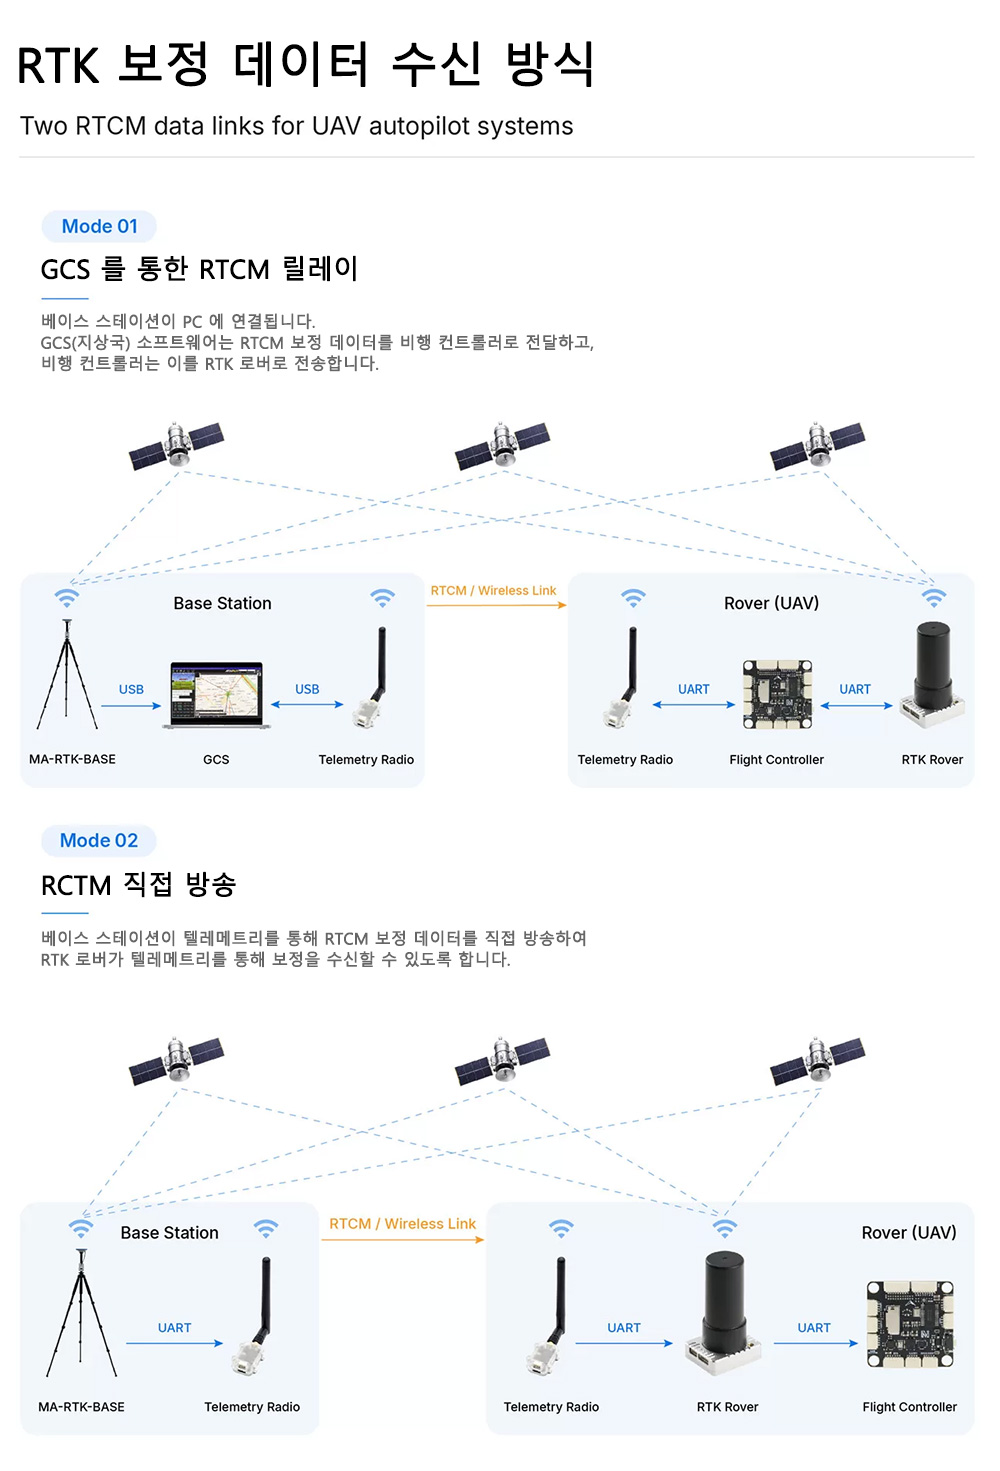
MA-RTK-AIR-982는 베이스 스테이션에서 송출하는 RTCM 보정 데이터를 받아 RTK Fixed 상태에 도달합니다. 보정 데이터는 ① 지상 컴퓨터의 지상국 소프트웨어(Mission Planner, QGC, MicoConfigurator 등)를 통해 텔레메트리로 전달하는 방식과, ② 베이스 스테이션이 텔레메트리 라디오로 직접 방송하고 로버 쪽 별도 텔레메트리로 수신하는 방식 두 가지를 지원합니다.