|
테스트
 |
|
 |
|
관련상품
이 상품을 구매하신 분들이
함께 구매한 상품입니다
RELATED
PRODUCT
|
14,200원 |
14,200원 |
4,800원 |
32,000원 |
8,900원 |
믿을 수 있는 팰콘샵, 6가지 안심 약속
① 99.9% 실재고 관리매일 밤 자동 갱신, 유령 재고 NO! 보이는 수량이 진짜입니다.
② 22년 전문가 직답국내 최고 전문가가 막힘없이 즉시 해결해 드립니다.
③ 확실한 기술 지원국내 최고 수준의 노하우로 막힘없는 솔루션을 제공합니다.
④ 출고 전 전수 촬영출고 전 제품 사진 기록으로 오배송 및 누락을 원천 차단합니다.
⑤ 실시간 배송 일정주문 확인 즉시 발송 예정일을 카톡으로 먼저 알려드립니다.
⑥ Since 2004 신뢰22년을 한결같이 지켜온 믿음. 걱정 없이 이용하세요.
Pixhawk PX4 PIX 2.4.8 32 Bit Flight Controller+GPS+Minim OSD+PM+Safety Switch+Buzzer+I2C (픽스호크)
KC 인증번호 : R-R-FwT-2020Pixhawk1
[ PX4 사용시 주의사항 ] * 픽스호크 2.4.8 은 10년 이상 된 구형 하드웨어입니다. 2025년 현재 아두파일럿(Ardupilot) 펌웨어는 정상적으로 지원 및 작동하고 있으나, PX4 펌웨어는 최신 버전에서 오류가 잦아서 정상적으로 지원되지 않습니다. 픽스호크 2.4.8 에 꼭 PX4 를 사용하시려면 버전 1.13.3 이하를 사용하시는 것을 권장드립니다. https://github.com/PX4/PX4-Autopilot/releases/download/v1.13.3/px4_fmu-v3_default.px4
픽스호크 2.4.8 은 전압 불안정으로 인해 PX4 사용시 Avionics Power Low 메세지가 출력되면서 시동이 안걸립니다. CBRK_SUPPLY_CHK = 894281, COM_POWER_COUNT = 0 으로 설정하여 이 메세지를 무시할 수 있습니다. 안전스위치(Safety Switch)를 미사용하고 싶으시면 CBRK_IO_SAFETY = 22027 로 설정합니다.
[ 아두파일럿 사용시 주의사항 ] - 펌웨어 설치시 다른 장치 (GPS, 수신기 등)를 빼고 본체만 있는 상태에서 설치하세요. - 더이상 레거시 펌웨어 설치를 지원하지 않습니다. 레거시 말고 일반 펌웨어 설치로 진행하시고, fmuv3 를 선택해서 설치하세요.
[ 특징 ]
1. 고급 32비트 ARM CortexM4 고성능 프로세서는 NuttX RTOS 실시간 운영 체제를 실행할 수 있습니다. 2. 14 PWM/서보 출력 3. 버스 인터페이스 (UART, I2C, SPI, CAN) 4. 주 전원 및 백업 컨트롤러에 장애가 발생한 경우에도 주 컨트롤러가 안전하게 백업 제어로 전환 5. 자동 및 수동 모드 6. 중복 전원 입력 및 장애 복구 기능 7. 멀티 LED 인디케이터 8. 멀티톤 부저 인터페이스 9. 마이크로 SD 비행 데이터 기록 블랙박스 [ 상세 제원 ]
1. 마이크로프로세서 - 32Bit 2MB 플래시 STM32F427 Cortex M4 (하드웨어 부동 소수점 처리 장치 포함) - 주파수: 168MHZ, 256K RAM - 32 STM32F103 백업 보조 프로세서 2. 센서 - L3GD20 3축 디지털 자이로스코프 16 - LSM303D 3축 가속도계 14 / 자력계 - MPU6000 6축 가속도계/자력계 - MS5611 정밀 기압계 3. 인터페이스 - 5 x 시리얼 UART 1, 2 (하드웨어 흐름 제어 포함) - 2 x CAN - Spektrum DSM / DSM2 / DSM-X 위성 수신기 호환 입력 - Futaba SBUS 호환 입력 및 출력 - RSSI(PWM 또는 전압) 입력 - I2C - SPI - 3.3 및 6.6VADC 입력 - 외부 마이크로 USB 인터페이스 참고: 사용하기 전에 공식 위키의 매뉴얼과 유튜브 영상을 꼭 참고하시기 바랍니다. [ 포장 목록 ] - Pixhawk 2.4.8 32비트 ARM 비행 컨트롤러 x 1 - 안전 버튼 x 1 - 부저 x 1 - RGB x 1
- 마이크로 SD 카드(본체에 삽입되어 있음) x 1 - Neo-M8N GPS 모듈 x 1 - GPS 홀더 x 1 - 전원 모듈 x 1 (XT60 커넥터) - I2C 분배기 확장 모듈 x 1 - 6핀 케이블 x 1 - 4핀 케이블 x 1
* 아래 사진은 참고용이며, 구성품의 디자인은 입고시마다 약간씩 변경될 수 있습니다. * 주의 : 2025년 2/11 부터 PPM 인코더 모듈과 케이블은 미포함 입니다

|
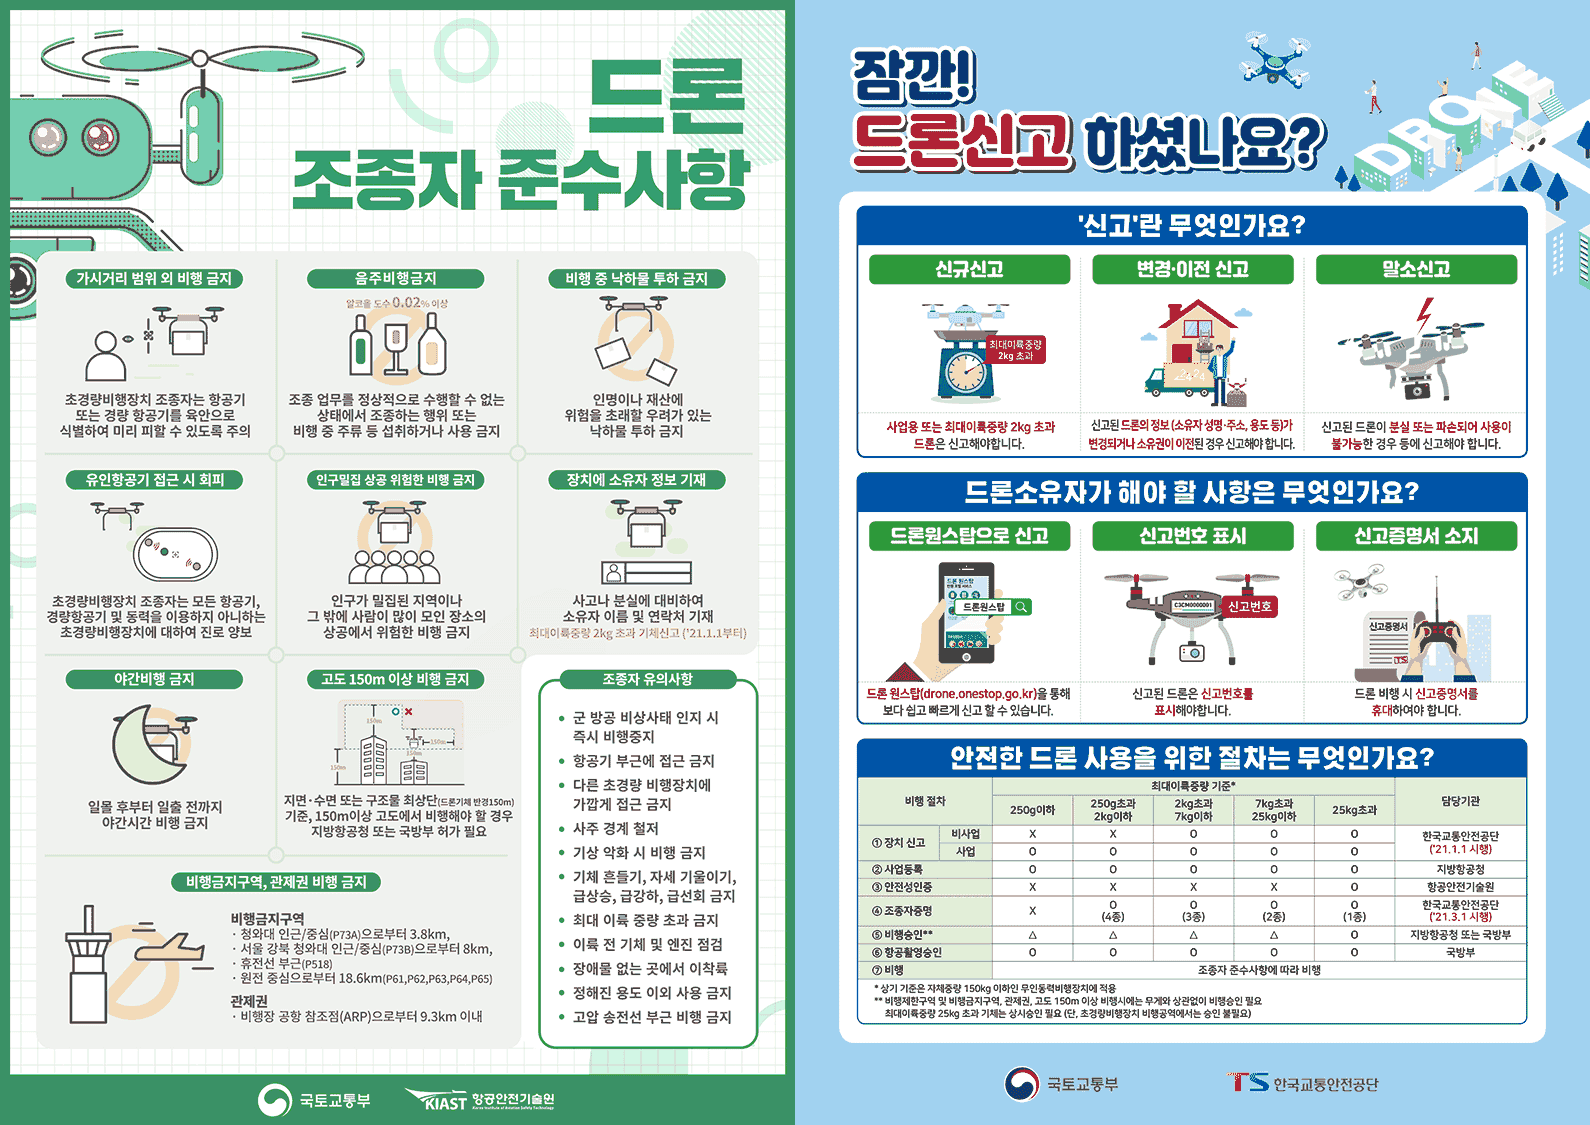
 |
|
|
 |
팰콘샵은 빠르고 안전한 한진 택배를 이용합니다. |
|
50,000원 이상 구매하시면 무료배송입니다. |
|
구매금액이 50,000원 이하일 경우 배송료(3,500원)를 부담하셔야 합니다. |
|
도서지역(제주등)을 제외하고는 전국 어느곳이나 배송료가 같습니다. |
|
배송은 결제확인후 1일~4일이며, 배송조회에서 배송현황을 확인하실 수 있습니다. |
|
조립 상품의 경우 배송이 다소 늦어질수 있습니다. |
|
평일 오후 4시까지 결제된 주문을 발송합니다. |
|
토요일에도 택배를 받아보실 수 있습니다. |
|
토, 일요일 및 공휴일은 제품 발송을 하지 않습니다. |
|
 |
|
팰콘샵은 모든 분께 좋은 제품만을 전달하고자 노력하고 있습니다.
행복하고 기쁜 쇼핑이 될 수 있도록 신중한 구매 부탁드립니다.
|
|
|
제품 자체의 이상인 경우일 경우에는 7일 이내 반품시 전액 환불 혹은 교환해 드리며, 배송비용도 팰콘샵이 부담합니다. |
|
제품을 수령하신 후 7일 초과시에는 제품 불량시 초기 불량으로 처리되지 않으며, 제품에 따라 유상 수리 처리됩니다. |
|
고객님의 변심에 의해 교환하실 때에는 왕복 배송비용을 부담하시게 됩니다. |
|
받으신 제품이 이상이 있을 시 반드시 전화 또는 1:1 문의란을 통한 상담 후 반송을 해주시기 바랍니다. |
|
주문에 대한 환불시, 현금결제는 고객님의 통장으로 전액 입금 처리해 드리며, 카드결제는 카드 취소를 해 드립니다. |
|
교환 및 반품이 가능한 경우 |
|
- 별도의 상의 없이 주문내용과 다른 제품을 받았을 경우. |
|
- 배송된 상품이 파손된 경우. |
|
- 상품 수령 후 미개봉상태로 7일 이내인 경우. (전자상거래 등에서의 소비자보호에 관한 법률 제17조 제1항) |
|
교환 및 반품이 불가능한 경우 |
|
- 배송완료후 7일이 경과한 경우 (전자상거래 등에서의 소비자보호에 관한 법률 제17조 제1항) |
|
- 제품을 수령하신 후 7일 초과시에는 제품 불량시 초기 불량으로 처리되지 않으며, 제품에 따라 유상 수리 처리됩니다. |
|
- 배터리는 소모품으로, 잘못 구매하신 제품이라도 배송 후 반품이나 교환이 불가능합니다. 반드시 제원을 잘 확인하시고 구입하시기 바랍니다. |
|
- 배송사 사정 또는 천재지변으로 배송이 지연된 경우 |
|
- 상품 박스 및 태그(TAG) 제거, 또는 개봉으로 인한 상품 가치 훼손시. |
|
- 조립제품의 경우 조립 및 사용의 흔적이 있는 경우. |
|
- 주문 제작 상품의 경우 배송전이라 하더라도 제작이 시작된 이후부터는 주문취소 및 환불이 불가합니다. |
| |
제품하자로 인한 반송은 한진택배를 이용, 착불로 보내주시면 됩니다.
한진택배가 아닌 타 배송업체(편의점택배포함)를 사용시에는 반드시 선불로 보내주시기 바랍니다.
|
| |
★ 모든 상품은 산업용 제품이 아닌 RC용 제품입니다. RC용이 아닌 다른 용도로 사용시 제품이 손상될 수 있으며, 그로 인한 반품 및 교환은 되지 않습니다.
|
| |
★ 제품의 하자가 없고 고객의 단순변심으로 인한 교환/환불,반품의 경우, 수반되는 배송비 일체는 고객님이 부담하셔야 합니다.
|
| |
★ 제품에 따라 (간혹 불량이 있는 제품의 경우) 고객님의 편의를 위하여 발송 전 제품의 포장(봉인)을 개봉하여 초기 불량 여부를 검수한 후 발송합니다.
|
| |
★ 제품 초기 불량시 불량품에 대해서만 교환이 가능하며, 그로 인해 파생된 피해에 대해서는 제조사 및 판매처에서 책임지지 않습니다.
|
| |
★ 제품 사용 중 발생한 인적/물적 피해에 대해 제조사 및 판매처에서 책임지지 않습니다. (보험 가입 권장)
|
|
|
팰콘샵에서 조립하여 출고되는 헬기, 비행기 풀셋 제품의 경우 팰콘샵의 PMS(Product Management System:제품관리시스템)에 의해 향상된 AS 혜택을 받으실 수 있습니다. |
|
사용자가 직접 조립해서 사용하여야 하는 제품의 경우 조립에 의한 사후 책임은 사용자에게 있습니다. |
|
팰콘샵 PMS(제품관리시스템)에 대한 상세 내용은 여기를 눌러 참조하시기 바랍니다. |
|
AS 비용과 방법에 대한 상세 내용은 여기를 눌러 참조하시기 바랍니다. |
|
팰콘샵은 서울보증보험을 통한 소비자 보호를 하고 있습니다. 쇼핑몰의 부도 등의 이유로 인해 지불하신 금액에 대한 상품을 받지 못할 경우 보증보험을 통해 환급 받으실 수 있습니다. |
|
저희 팰콘샵은 무통장 입금과 신용카드 및 네이버페이, PSYS 연구비카드, 후불결제 등 다양한 결제방법을 제공해 드립니다. |
|
무통장 입금은, 상품 주문 후 PC뱅킹, 인터넷 뱅킹, 텔레뱅킹 또는 가까운 은행에서 직접 입금하시면 됩니다. |
|
신용 카드는 KG 모빌리언스 전자결제를 사용하여 안전하며, 고객님의 내역서에는 KG모빌리언스 로 기록됩니다. |
|
회원으로 가입하시면 무통장 입금이나 신용카드와 더불어 적립금도 사용하실 수 있습니다. |
|
|
|